バラ積みピッキング用グリッパの選定は、ツールとワークの接触部分から始まります。吸着カップで密閉できるか、磁石で保持できるだけの厚みがあるか、隣のワークに当たらず穴にフィンガーを入れられるか。カタログやメーカーを比較する前に、これらの条件で把持原理を絞り込みます。
本記事では、真空吸着、磁気、フィンガー、ソフト、ハイブリッドの各方式を比較し、保持力、リーチ、バラ積みピッキングセルが容器を空にできなくなる原因を整理します。目指すのは、把持位置、必要な隙間、搬送中の姿勢安定性を明確にしたツール仕様です。
免責事項:当社はグリッパを販売していません。Eureka AI Vision Systemはさまざまなロボット、PLC、エンドエフェクタと連携するため、本比較で特定の把持方式を推奨する販売上の理由はありません。
バラ積みピッキングで変わること
これまで自動化されたピック&プレースを経験された方であれば、その知識の多くはそのまま活かせます。ただし、ワークが容器の中にバラ積みされている状態では、以下の5つの要素が設計の大部分を左右することになります。
ツールは箱の中で動作するため、ワークよりも幅が広い部分は衝突のリスクとなります。ワークはランダムな姿勢で配置されるため、アプローチ角度を自由に選ぶことはできません。真上からしか掴めないツールでは、傾いたワークを拾うことは不可能です。また、ターゲットの周囲には他のワークが存在し、アクセスを妨げたり、一緒に引きずり出されたりする可能性があります。ワーク同士が絡み合っていれば、正しく掴めたように見えても2個同時に持ち上げてしまうことがあります。さらに、作業が進むにつれて箱の中身は減っていくため、最初と最後ではピックアップする深さ、必要なリーチ、そして照明条件までが変化します。
以下の内容はすべて、これら5つのポイントに基づいています。
まずはワークから始める
カタログを見る前に、ワークそのものについて6つの質問に答えてください。これらはすべて、手元にワークと図面があれば確認できることです。
吸着可能な面はありますか? 真空パッドを使用する場合、パッドと同等以上の面積を持つ、連続的で比較的滑らかな面が必要です。また、その面は箱の中にある状態でアクセス可能でなければなりません。貫通穴、多孔質素材、深いテクスチャ、リブ構造などは、吸着面を確保する妨げとなります。
ワークは強磁性体ですか? 鉄=磁石がつく、とは限りません。Goudsmitのデータによると、保持効率は低炭素鋼で100%ですが、高炭素合金では70〜80%、フェライト系ステンレスでは60〜75%、オーステナイト系ステンレスでは1〜3%、アルミニウムや銅に至っては0%となります。オーステナイト系ステンレスは一般的ですが、実質的に磁石には反応しないため、必ず材質を確認してください。
厚みはどのくらいですか? これはマグネットを使用する場合にのみ重要であり、後から調整が効かない物理的な限界値となります。後述の「デスタック(剥離)厚」を参照してください。
穴やクランプ可能な箇所があり、その周囲に十分な隙間はありますか? フィンガー(爪)で掴むには、その箇所と周囲の隙間の両方が必要です。この「隙間」は、初めてのプロジェクトで見落とされがちなポイントです。作業台の上では簡単に掴める形状でも、他のワークに囲まれた状態ではアクセスできないことが多いためです。
ワークの汚れの状態はどうですか? オイルは真空シールを破壊するのではなく、摩擦を低減させます。これは、真上からのピックアップではない場合に重要となります。Schmalz社は、標準的な吸着パッドを使用した場合、乾燥した金属に対する摩擦係数を0.5、オイルが付着した表面に対する摩擦係数を0.1〜0.3と公表しています。
部品はその後どこへ運ばれるのでしょうか? トートボックスに投入される部品であれば数ミリメートルの誤差は許容されますが、治具にセットする部品の場合は1ミリメートル未満の精度が求められることもあります。部品を保持している間にツールが許容するわずかな動きも、その誤差を増大させる要因となります。
これらの問いに対する答えは、通常決まった順序で導き出されます。シール可能な面がある場合は、まず真空吸着を検討してください。これが最もシンプルかつ高速で、他の手法よりもビジョンシステムの誤差を許容できるためです。シールが難しい場合で、かつ部品が鉄製で十分な厚みがあるなら、穴やオイル、表面の粗さに影響されないマグネットを使用します。どちらも適さない場合はフィンガー(グリッパー)を使用しますが、外側から掴むよりも穴の内側から広げて保持する方式を優先してください。同じ箱の中に異なる部品が混在しており、それぞれに異なるアプローチが必要な場合は、ハイブリッドツールやクイックチェンジ機構の導入を検討すべきです。
各原理の特性
真空吸着 部品に対して吸着パッドを密着させ、内部を減圧することで大気圧を利用して保持します。平らなパッドは横方向の荷重に強く、素早く減圧できるため、滑らかな表面や短いサイクルタイムに適しています。蛇腹状のベローズ型パッドは、曲面や凹凸のある表面に追従し、壊れやすい部品や成形された プラスチック部品に適しており、通常10〜20mmの伸縮ストロークが得られます。この用途向けに設計されたパッドは小型で、例えばSchmalz社のBin-Picker SBPGはマイナス600mbarで20Nを保持します。これは荷重のかけ方にもよりますが、0.52〜0.72kgに相当します。
パッドの下に貫通穴があっても、必ずしもピックアップが不可能になるわけではありませんが、課題は変わります。密着したパッドは減圧時のみ空気流を必要とし、その後は保持状態を維持しますが、漏れがあるパッドは常に空気流を必要とします。そのため、真空発生器は真空度ではなく、漏れ量に合わせて選定する必要があります。Robotiq社がEPickを多孔質材料に推奨しないのはまさにこの理由であり、内蔵ポンプが漏れを補うために常時稼働してしまうためです。一方、Piab社のpiGRIP FXIリップは、穴の多い表面向けに作られています。最初に指定すべきコンポーネントは、ツール上の真空スイッチです。これがないと、ピックアップの失敗は、部品が届かないことが判明するまで成功と区別がつきません。
マグネット 鉄製の部品を一面で吸着して保持します。これは、吸着パッドではシールが全くできないケースをカバーします。保持力は製品によって幅広く、Magswitch社のD12(0.2kgで118N)から、AR110(31kgで12,795N)まであります。切り替え可能な永久磁石は、機械的または空気圧的に磁束を制御し、電源なしで保持できるため、停電時でも部品が落下しません。電磁永久磁石は電流パルスで切り替えを行い、その後は無通電で保持します。SCHUNK社のEMH-RP 036-Bは530Nで300ms、Goudsmit社のE-gripperは350msのパルスで動作します。
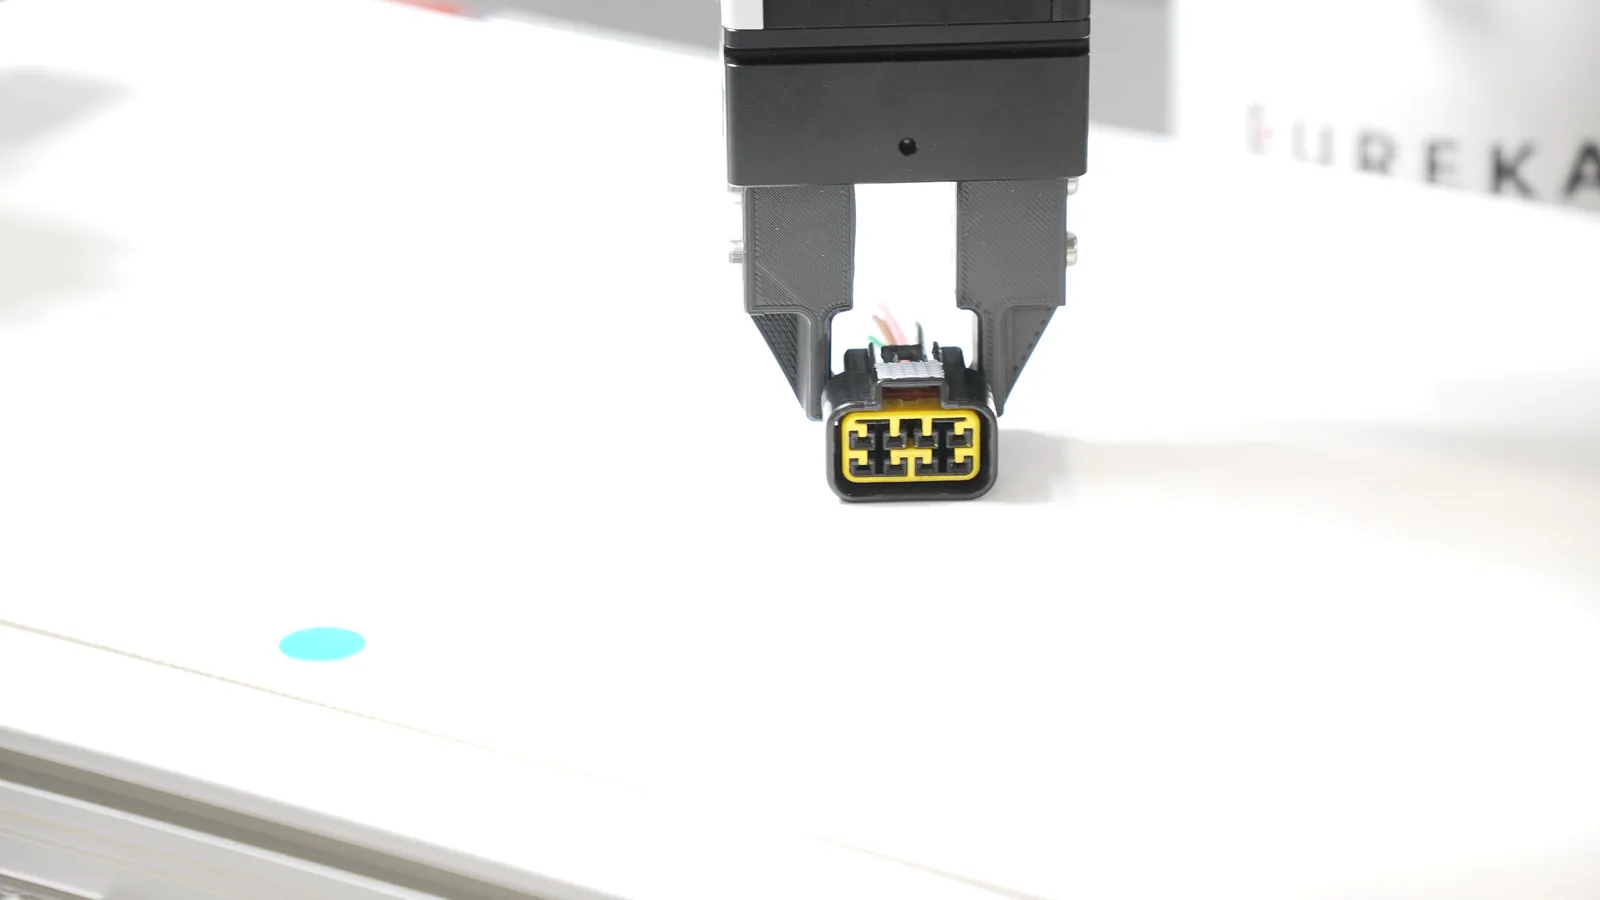
2本指平行グリッパー 2つの爪を閉じて外側から掴むか、内側に広げて穴の内側から保持します。これは最も機械的に堅牢なフィンガー設計です。部品が許容するなら、内側から広げて保持する方式を優先してください。隣接する部品との干渉が少なく、閉じる際に部品が自動的に中心に配置されるため、配置精度が向上します。真空吸着を妨げる貫通穴は、多くの場合、最適な把持ポイントとなります。フィンガーの形状は設計上の主要な変数であり、標準的なフィンガーブランクは交換を前提としています。先端の数ミリをテーパー状に尖らせることで、隣の部品を押し退けることなく、部品間の隙間に挿入できるようになります。
3本指センターリンググリッパー 3つの爪を共通の中心に向かって閉じるため、円形や六角形の部品を自動的に中心合わせでき、チャックに投入するシャフトやビレットに適しています。2本指タイプよりも大型になるため、箱の中でのアクセスが制限されます。バラ積みピッキングにおけるガイドラインは少ないため、確立された手法というよりは、検証が必要な手法として扱ってください。
ソフト・適応型グリッパー 不規則な形状に追従するため、主に食品や農産物の取り扱いに使用されます。Piab社のpiSOFTGRIPはサイズ50で150g、サイズ100で250gの可搬重量であるように、通常は試行する前に耐荷重で適否が決まります。また、柔軟性が高いためグリッパー内での部品の位置が不安定になりやすく、目的地での配置精度が低下します。
ニードルグリッパー 繊維、フォーム、プリフォームなどに細い針を突き刺して保持するため、設計上、素材に跡が残ります。バラ積みピッキングでの導入事例は見当たらないため、未開拓の領域として扱ってください。
ハイブリッドツール は、1つのヘッドに2つの原理を組み合わせたもので、単一の原理ではビンの中身をほとんど取り出せても、残りの部分で停止してしまうという問題を解決するために存在します。このメカニズムは早い段階で理解しておく価値があります。平らな場所に置かれた部品は吸着(サクション)で、壁に押し付けられて端しか露出していない部品はフィンガー(把持)で拾うのが適しており、両方が可能なツールであれば、底や隅にある扱いにくい部品も取り出すことができます。市販品としては、磁石と真空カップを組み合わせることで、穴あき鉄板や非磁性材の両方に対応するGoudsmit社のMagVacuや、メカニカルグリッパーと真空グリッパーを組み合わせ、120~255mm、最大5kgのワークに対応するZimmer社のマルチアイテムグリッパーなどがあります。ツールを自作することも可能です。複雑な 金属部品 を扱うあるアプリケーションでは、標準的なグリッパーではすべての配置に対応できなかったため、2つの把持原理を1つのカスタムツールに統合しました。現在では3Dプリント技術により、そのコストは大幅に削減されています。
| 種類 | 適した用途 | 不向きな条件 | ビン内でのリスク |
|---|---|---|---|
| 真空吸着:平型カップ | 平らで滑らかな清浄面、短いサイクル | 貫通穴、多孔質、深い凹凸、油 | 空気圧や電源を失うとワークを離す |
| 真空吸着:ベローズ型カップ | 曲面や不均一な面、壊れやすい部品、成形部品 | 平型カップと同じ条件に加え、大きなせん断荷重 | 加速時に部品が揺れる |
| 磁気:切替式永久磁石 | 穴、油、錆、粗い表面のある鉄系部品 | オーステナイト系ステンレス、アルミニウム、銅 | 分離可能な最小板厚を下回ると二重取り |
| 磁気:電気永久磁石 | 同じ用途で、電気制御を必要とする場合 | 同上 | デューティサイクルによりピック速度が制限される |
| 2指平行グリッパ | 穴や把持可能な形状がある部品 | 側面にアクセスできない平置きの部品 | 両側に隙間が必要。隣の部品と衝突する |
| 3指求心グリッパ | チャックに投入する丸形・六角形の部品 | 非対称な形状 | 大きさにより深いビンへのアクセスが制限される |
| ソフト・適応型グリッパ | 壊れやすく形状のばらつきが大きい物、食品、農産物 | 産業用途の大きな可搬重量 | 把持中の姿勢が不確実で配置精度が低下する |
| ニードルグリッパ | 繊維、フォーム、プリフォーム、断熱材 | 硬い部品。構造上、材料に跡を残す | ランダムなバラ積みでの実績が未確認 |
| ハイブリッド:フィンガー+吸着 | 同じ部品がさまざまな姿勢で現れるビン | 大型化するため、狭く深いビン | ツールが大きくなるほどリーチと隅へのアクセスが減る |
ツールのサイズ選定
保持力 は、真空カップの場合、圧力差にカップの有効面積を掛けた値となります。実際に必要な数値は荷重の加わり方によって異なるため、Schmalz社は3つの荷重ケースを公開しています。水平なカップで垂直に持ち上げる場合は、質量m × (重力加速度g + 加速度a) × 安全率が必要です。水平なカップで横方向に荷重がかかる場合は、m × (g + a / 摩擦係数) × 安全率となります。垂直なカップの場合は、m / 摩擦係数 × (g + a) × 安全率となります。摩擦係数は最初のプロジェクトで最も誤算しやすい項目であり、前述の汚染の問題が予想以上に重要となるのはこのためです。
安全率 は、その計算結果に上乗せするマージンです。Schmalz社は、滑らかで密度の高い部品に対してはドイツの労働災害防止規則で義務付けられている1.5を最小値として設定しており、多孔質、粗面、または油が付着した部品では2.0以上、ビンピッキングのようにハンドリング中に部品を旋回させる場合は2.5以上を推奨しています。同社の計算例では、61.33kgの鋼板を5m/s²で加速させ、摩擦係数0.5、安全率1.5とした場合、1,822Nの力が必要となります。磁石メーカーも同様の原理を逆の視点で適用しており、Magswitch社では、最適化されたポールシューを備えた2インチのSAE1018鋼で測定された実験値に対し、5対1の安全率を求めています。 EN 13155 は、真空リフターとリフティングマグネットの両方を対象とした規格であり、仕様書を作成する際には手元に置いておくべきものです。
ストロークと把持力 は、フィンガーグリッパーのデータシートに記載される2つの数値であり、これらは独立しているのではなくフレームサイズに応じて連動するため、同じ開口幅で単純に力を増やすことはできません。SCHUNK社のEGPシリーズを例に挙げると、EGP 40はストローク6mmで140N、EGP 60は8mmで210N、EGP 64は10mmで300Nとなっています。EGKシリーズは26.5mmで20~50N、41.5mmで55~150Nをカバーし、EGUシリーズは60mmで1,950Nに達します。Robotiq社の2F-85は、ストローク85mm、把持力20~235N、可搬重量5kg、繰り返し精度0.05mmを実現しています。ストロークのサイズ選定は、公称幅ではなく、部品の公差範囲にアプローチ時に必要なクリアランスを加えた値に基づいて行ってください。
デスタック厚さ とは、磁石が2枚ではなく1枚だけを持ち上げられる最小の部品厚さのことです。部品の厚さを貫通して保持できるほど強力な磁石は、その厚さで磁場が十分に減衰しない限り、その下の部品も吸着してしまいます。Magswitch社は、D12で1.5mm、AR70で12.7mm、AR110で38.1mmという数値を公開しています。もし部品がその力に必要な数値よりも薄い場合は、分離戦略を立てるか、別の原理を選択してください。これは調整で解決できる問題ではありません。
コンプライアンス とは、ベローズやスプリングを介してアプローチ方向にツールが移動する余裕のことであり、ビジョンガイド付きセルではエラーバジェットとして機能します。例えば、220mm伸びて20mm圧縮されるカップで考えてみましょう。ロボットが実際に移動する基準点であるツールセンターポイントを220mmではなく210mmに設定します。これにより、公称位置でロボットが10mm圧縮された状態になるため、ツールはアプローチ方向のプラスマイナス10mmの誤差を吸収できます。つまり、ビジョン、キャリブレーション、ロボットの誤差を合計10mm分、他の場所で解消する必要がなくなるのです。
ビンの中へ到達する設計
部品を保持することと、そこに到達することは別の問題です。力の計算は前者、形状の設計は後者をカバーします。最初のプロジェクトでツールの再設計が最も必要になるのは、この形状の部分です。
ビンに入るツール部分は可能な限り小さくし、かさばる要素はロボットフランジ付近に配置し、先端には細い要素が伸びるようにします。理想的には、フランジがビンの中に一切入らないのがベストです。その細いセクションはビンの深さと同じくらいの長さにし、剛性を保ってください。先端のたわみは、キャリブレーションでは検出も修正もできない誤差となるからです。斜めからのピックアップを考慮して設計しましょう。公称の向きからのずれを許容できるツールであれば、ピックアップ可能な部品が増えますし、固定された傾斜角よりも連続的なチルト範囲の方が有用です。コネクタは可能な限りツールの上部から出し、横に出さざるを得ない場合はL字型フィッティングを使用してください。ホースの引っ掛かりは、計画外のダウンタイムの一般的な原因となります。
ツールをフランジ軸から横方向にオフセットすると、ビンの隅に手が届きやすくなり、ロボットの2軸が重なって自由度が失われる「リスト特異点」を回避できます。ただし、ロボットの定格荷重は負荷がフランジ軸付近にあることを前提としているため、オフセットによってリストにかかるモーメントが増大し、可搬重量が低下します。そのため、公称定格ではなく、ロボットの可搬重量および重心チャートと照らし合わせて確認してください。また、形状による制約もあります。第6軸を180度回転させるとオフセット半径の2倍の円を描くため、外側のワークに手が届かなくなる可能性があります。1つのツールですべてをカバーできない場合は、大型のヘッドを1つ使うよりも、クイックチェンジカップリングで複数のグリッパーを使い分ける方が一般的です。大型ツールはリーチを短くし、隅へのアクセスを妨げるためです。
製造現場で起こるトラブル
これらはデモでは現れず、稼働3週目あたりで発生する不具合です。
二重取り。 磁石式の場合は前述の物理的限界が原因です。吸着式の場合は、部品が重なったり入れ子状になったりしている場合に発生します。いずれの場合も、対策は「防止」ではなく「検知」です。真空圧の監視、グリッパーの位置フィードバック、重量チェック、または後工程でのセンサー検知が有効です。
絡まり。 フックやバネ、開いたリングなどは互いに引っかかりやすく、正しく掴んだつもりでも2つ一緒に持ち上がってしまうことがあります。実証済みの対策はシンプルかつ効果的です。一度置いてからより良い位置で掴み直すか、ビンを揺らして部品を再配置します。実務的には、振動テーブルやコンテナの下に凹凸のあるローラーを設置するのが一般的です。
リトライループ。 これは見落とされがちな問題です。掴みに失敗して何も動かなかった場合、状況は変わらないため、システムは同じ「最適な掴み位置」を計算し続け、無限に繰り返してしまいます。過去の失敗を記録するピッキングポリシーに関する研究では、こうした問題が起きやすい部品において、1時間あたりの平均ピッキング数が107%向上したという報告があります。ピッキング失敗時にどう動作するかをベンダーに確認してください。その回答次第で、オペレーターなしでセルを稼働できるかどうかが決まります。
グリッパー内での部品のズレ。 システムは「部品がどこにあったか」は把握していますが、「今どこにあるか」までは把握していません。部品をトートボックスに投入するだけなら許容されますが、治具にセットする場合は問題となります。対策としては、部品を適切に固定するツールを使用する、再把持ステーションを設ける、あるいは配置前にカメラで再確認するなどの方法があります。
ワークの落下。 真空ツールは空気圧や電源が遮断されると部品を離してしまうため、設計段階からチェックバルブとリザーバー、またはノーマルクローズ型のリリースバルブを組み込んでおく必要があります。切り替え可能な永久磁石式グリッパーにはこの故障モードがないため、あえてこちらを選択する理由になることもあります。
グリッパーがビジョンシステムに求めるもの
どのツールを選ぶかによって直面するビジョンの課題が決まるため、これら2つの決定は切り離して考えることはできません。
モデルベースのシステムは、部品の6次元姿勢(位置と向き)を推定し、モデル上で定義されたピックポイントを適用します。向きがわかるため精密な配置が可能です。ただし、対称性の高い部品や、点群データに特徴が欠けている部品の処理は苦手です。一方、モデルフリーのシステムは、オブジェクトモデルを使わず、深度画像から直接「掴みやすさ」をスコアリングします。ピック位置は返しますが姿勢は返さないため、配置は概略的なものになります。治具への配置には前者を、トートボックスへの投入にはコストの低い後者を使用するのが適しています。
さらに2つの設計上の注意点があります。グリッパーのコンプライアンス(柔軟性)は精度を補完するため、きれいな点群データが得られないセルでも、許容範囲の広いツールを使うことでカバーできる場合があります。また、ツールの衝突モデルは、ホース類を含めた実際の形状と一致させる必要があります。楽観的なモデルでは衝突が発生し、逆に保守的すぎると有効なピック位置を警告なしに除外してしまうからです。固定カメラを使用する場合、撮影時にツールがビンから離れている必要があり、斜めからピックする場合でもその条件を満たさなければなりません。
当社のシステムでは、ピックポイントはトレーニング中に部品モデルに対して定義され、その後、周辺の部品やビンの壁との干渉を コントローラー が確認してからピックを実行します。これについては ビンピッキングAIモデルの学習方法. UR5eのケーススタディ では、穴の開いた黒い部品を例に、その様子を紹介します。吸着カップが常に密閉できる面を確保できるよう、穴を避けた固体部分にピックポイントが設定されています。
接触から配置まで、グリッパの動作を検証する
実際の表面仕上げ、汚れ、寸法公差を含むワークで、機械設計を評価します。全体の成功率だけで判断せず、どの段階で失敗したかを記録してください。
- 到達:壁際、隅、底のワークに衝突せず接近できるか。満杯のビンと、残り数個の状態を確認します。
- 把持:確実に1個だけを取得できるか。密閉の失敗、二重取り、絡まりを、真空圧やフィンガー位置の情報と合わせて記録します。
- 搬送:想定する加速度でワークが滑ったり回転したりしないか。実際の搬送経路と姿勢変更を試します。
- 配置:配置先の許容誤差に収まるか。外れる場合は、グリッパ内のずれと、認識・キャリブレーションの誤差を切り分けてから設計を変更します。
この結果をもとに、フィンガーや吸着カップを改良するのか、再把持工程を追加するのか、残る姿勢に対応する別のツールを用意するのかを判断できます。
関連資料: 3Dカメラ比較 (判断のもう半分についてはこちら)、 ビンピッキング・フィールドガイド (セル設計についてはこちら)、そして バイヤーズガイド (ベンダー選定についてはこちら)をご覧ください。
部品をビンに入れてお送りください。 72時間以内に、ツールを含めたピック動作の動画と評価レポートをお返しします。