メインコンテンツへ移動
◆ AI搭載の3Dビジョン

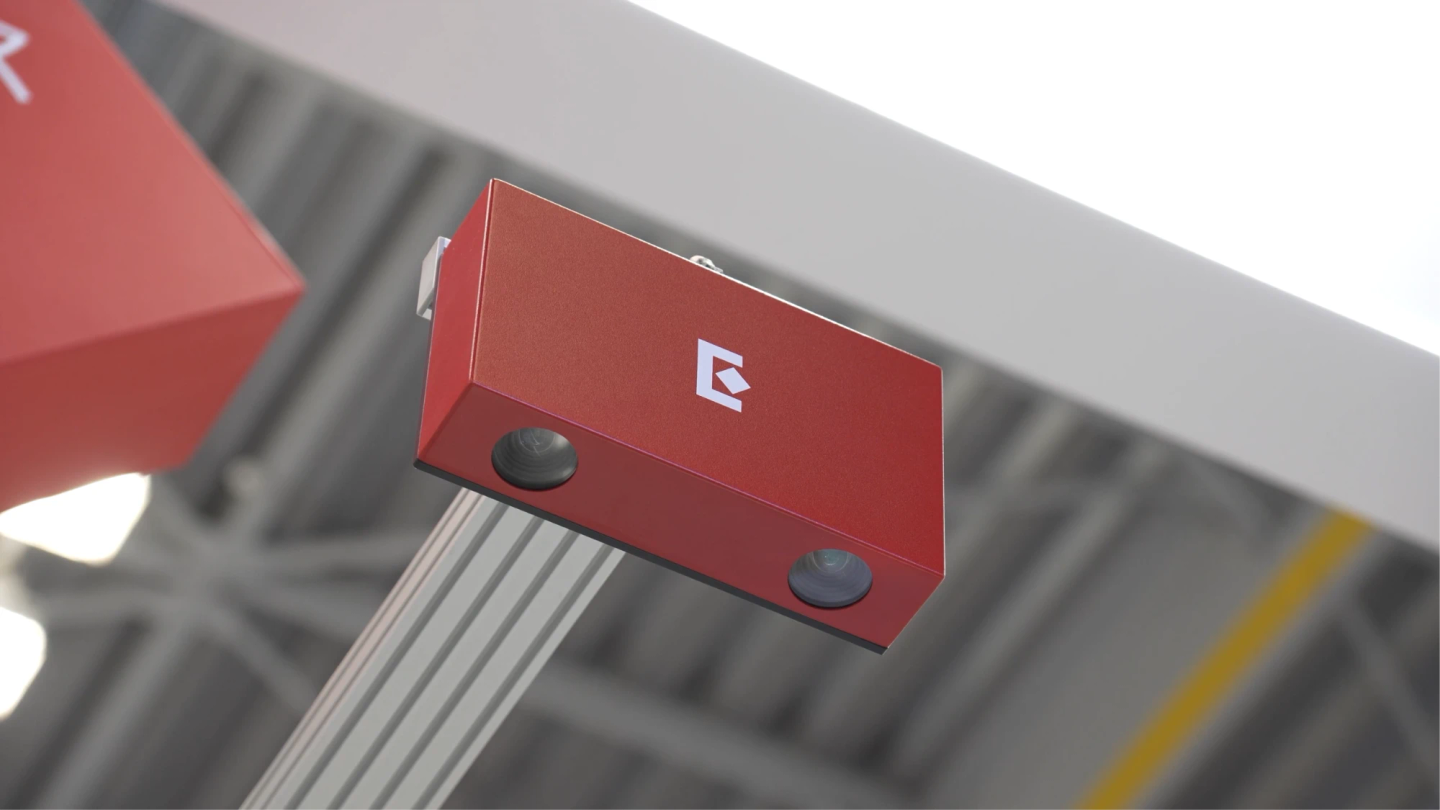
Eureka
3Dカメラ

3Dピッキング向けに設計されたAIステレオビジョンカメラのラインナップが、厳しい生産環境でも比類のない精度を実現します。
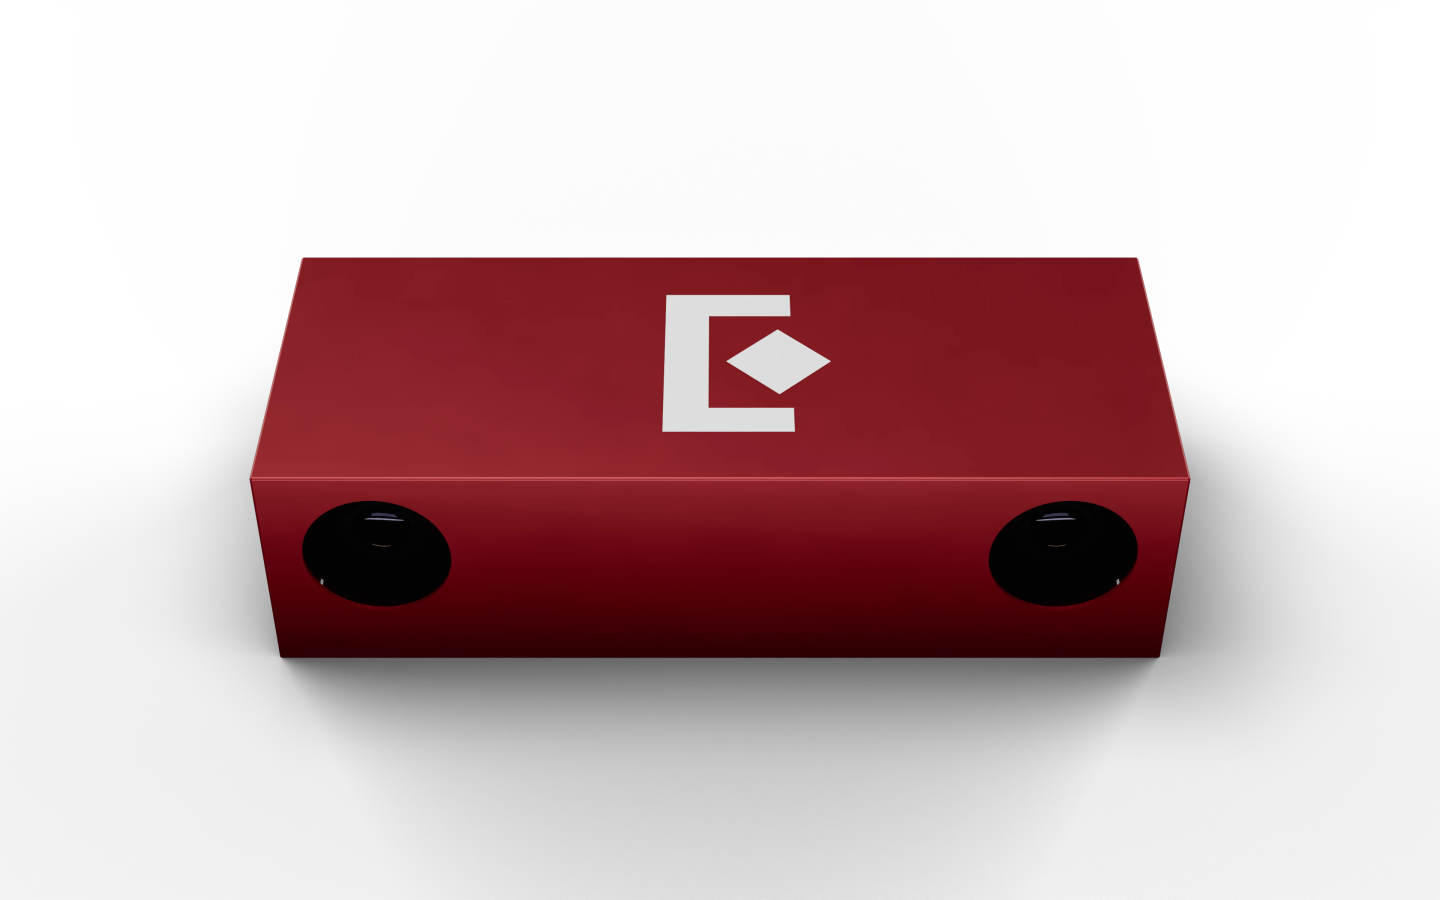
Eureka 3D Camera
99.5%
ピック信頼性
0.2秒
最短ビジョンサイクル
3,000万回以上
本番稼働での動作実績
01 AIステレオビジョン

AIによるワーク検出で
99.5%のピック信頼性

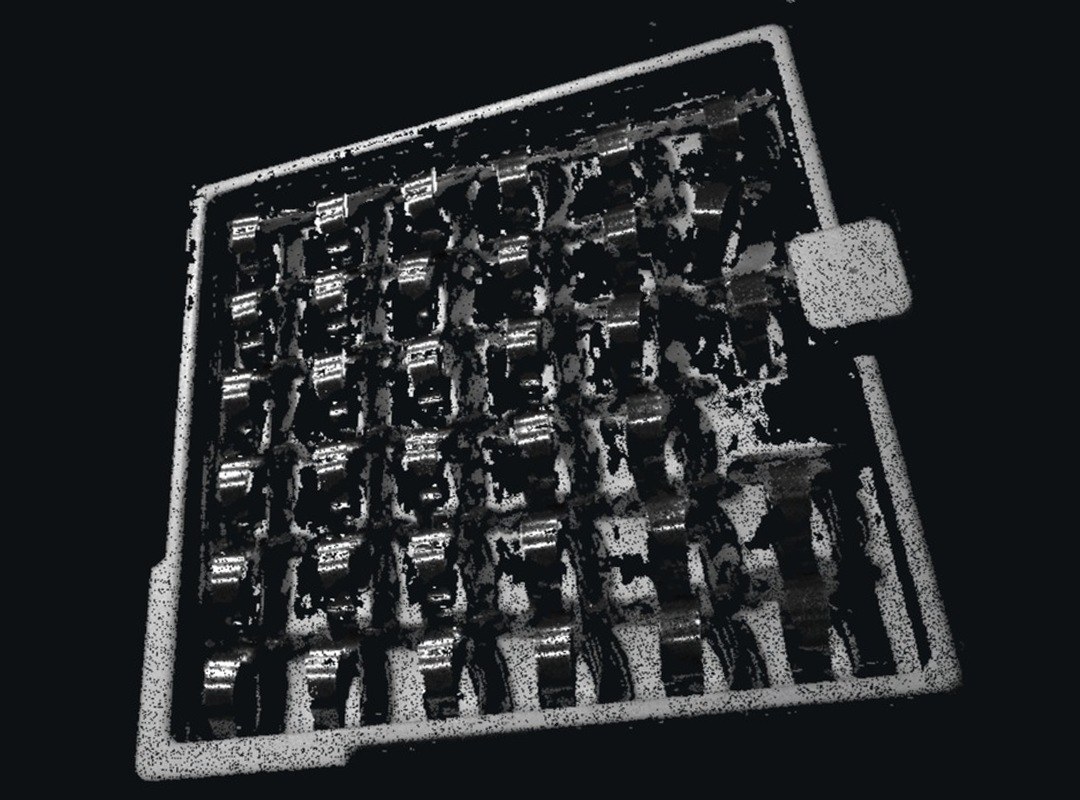
高解像度の点群でAIがワーク一つひとつを正確に捉え、確実な識別とピッキングを実現します。
  1. 1
    光沢・半透明のワーク
    反射する金属や透明な樹脂。
  2. 2
    重なりとビンの隅
    重なり合ったワークや、ビンの隅に押し付けられたワーク。
  3. 3
    CAD と異なるワーク
    実物のワークが CADファイルと完全には一致しない場合。
1.6 MP
グローバルシャッター、最大1440×1080
レーザー不要
パッシブ方式のAIステレオ
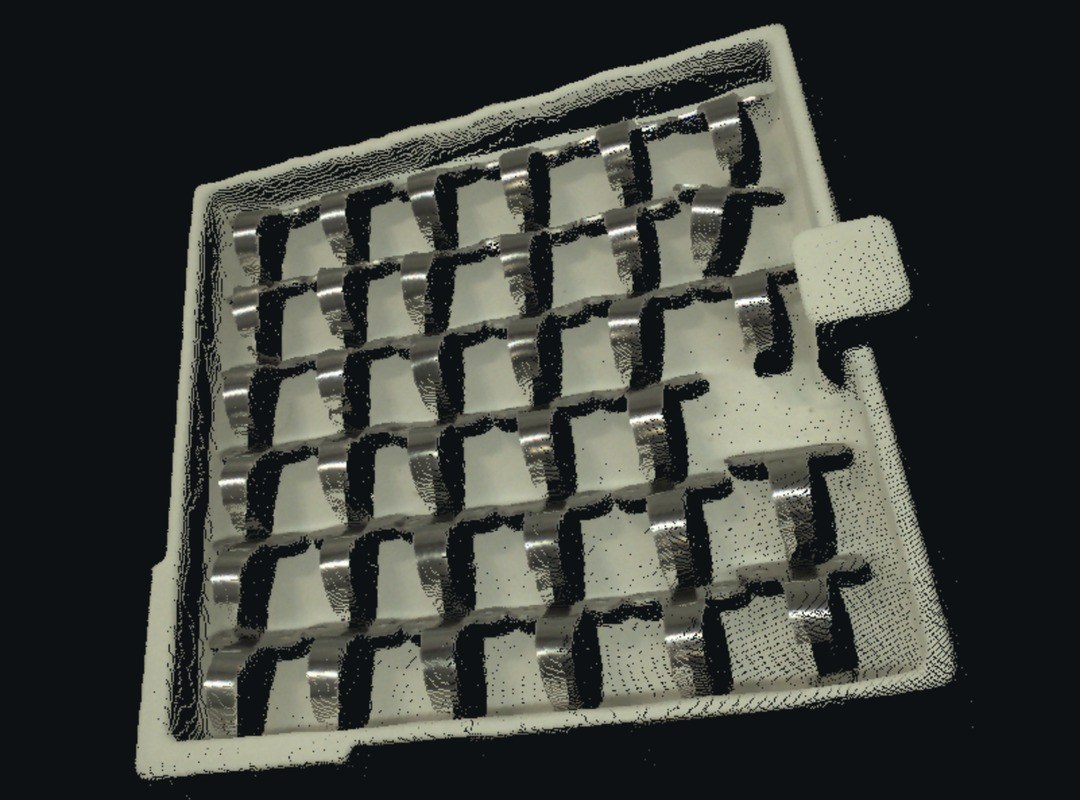
構造化光カメラで撮影した光沢のある金属クリップのトレイの点群。反射面のデータが欠落している
Eureka 3Dカメラで撮影した同じトレイの点群。光沢のあるクリップの表面まで欠けずに取得できている
構造化光方式Eureka AIステレオビジョン
同じ光沢金属クリップのトレイです。反射面に注目してください。構造化光方式のスキャンでは点が欠落しますが、AIステレオビジョンでは保持されます。
0.2秒
最短ビジョンサイクル
0秒
ロボット動作と並行処理した場合の実効ビジョンサイクル
02 ソフトウェア

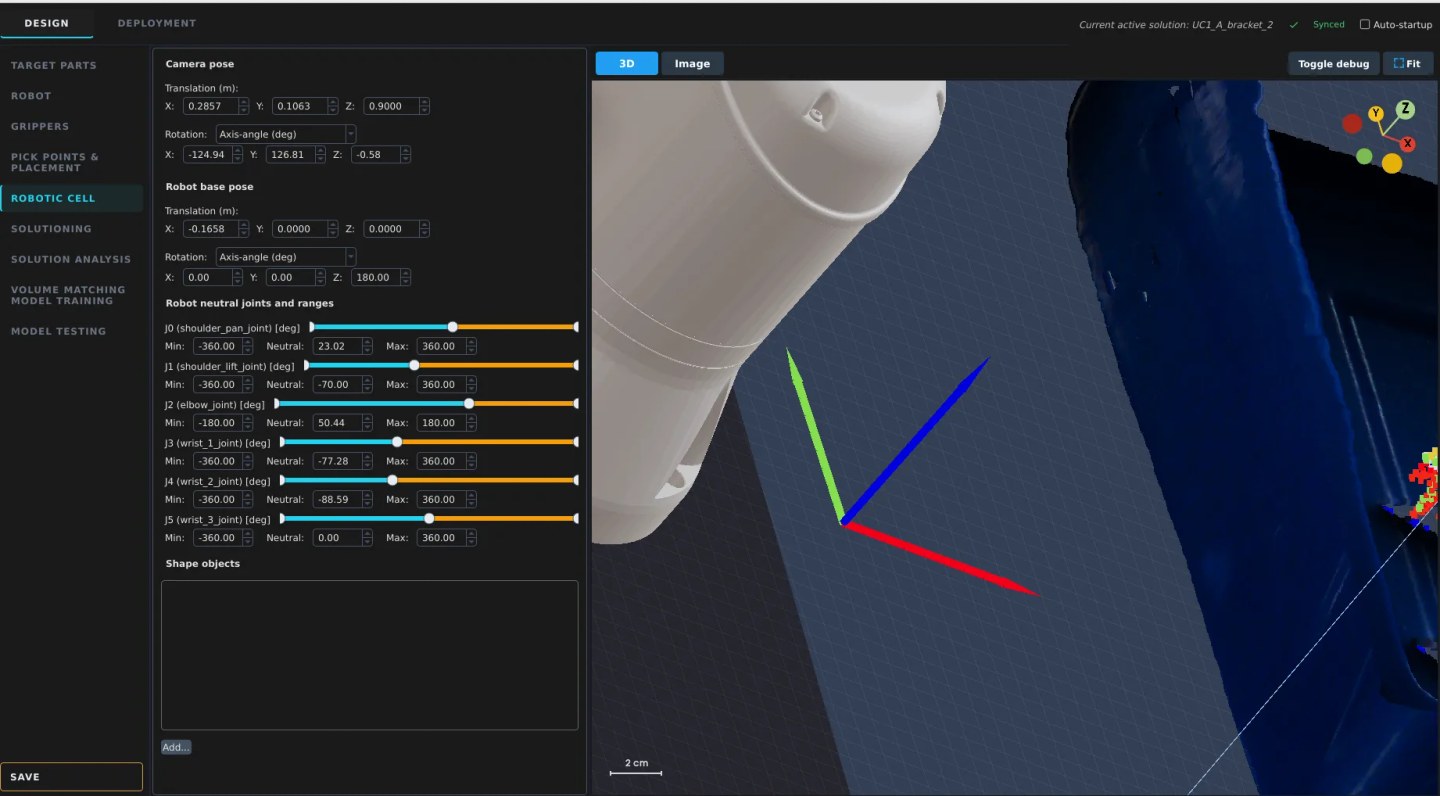
StereoPick で3Dビジョンセルをプログラム

3Dピッキングアプリケーション向けの直感的なソフトウェア。

StereoPick を見る
StereoPick robotic cell setup
03 モデルと仕様
作動距離
300〜600 mm
最短距離での視野
210 × 188 mm
最長距離での視野
448 × 376 mm
横方向分解能
0.17〜0.35 mm/px
想定深度誤差(計算値)
0.26〜1.04 mm
基線長
120 mm
サイズ (L × D × H) · 重量
160 × 65 × 43 mm · 0.6 kg
モデル
近距離
ECA-S-3001
中距離
ECA-M-3002
長距離
ECA-L-3002
作動距離300〜600 mm600〜1200 mm1200〜4000 mm
最短距離での視野210 × 188 mm454 × 374 mm917 × 746 mm
最長距離での視野448 × 376 mm918 × 749 mm3186 × 2486 mm
横方向分解能0.17〜0.35 mm/px0.35〜0.69 mm/px0.69〜2.3 mm/px
想定深度誤差(計算値)0.26〜1.04 mm0.80〜3.18 mm3.18〜35.38 mm
基線長120 mm156 mm156 mm
サイズ (L × D × H) · 重量160 × 65 × 43 mm · 0.6 kg200 × 65 × 45 mm · 0.9 kg200 × 65 × 45 mm · 0.9 kg
全モデル共通
センサ
CMOS カラー、1.6 MP、グローバルシャッター
解像度 · 撮像時間
最大 1440 × 1080 · 標準 0.1〜1.2秒
深度
AI ステレオマッチング、パッシブ方式(レーザー不要)
出力
カラー画像、深度マップ、点群、ステレオペア
インターフェース · 電源
GigE Vision、M12 Xコード · PoE 802.3af、最大15 W
I/O · トリガー
M12 8ピン:入力1、出力1、GPIO 2 · ソフトウェア、ハードウェア
使用環境
0〜50 °C · IP55(試験予定)
同梱品
取付ブラケット、キャリブレーションセット、5 m M12–RJ45 ケーブル
データシートをダウンロード
ファナック, ABB, ユニバーサルロボット, AUBO に標準対応 · オープン API全モデル:固定設置・ロボット搭載に対応PoEケーブル1本:電源とデータ
04 取り付け

ロボットにもビンの上方にも取り付け可能

アルミフレームでビンの上方に固定したEureka 3Dカメラ
固定設置

ビンの上方

  • ロボットの動作中に撮像するため、ビジョン処理でサイクルタイムが増えない
  • 1回の撮像でビン全体をカバー
  • ロボットアームにカメラケーブル不要
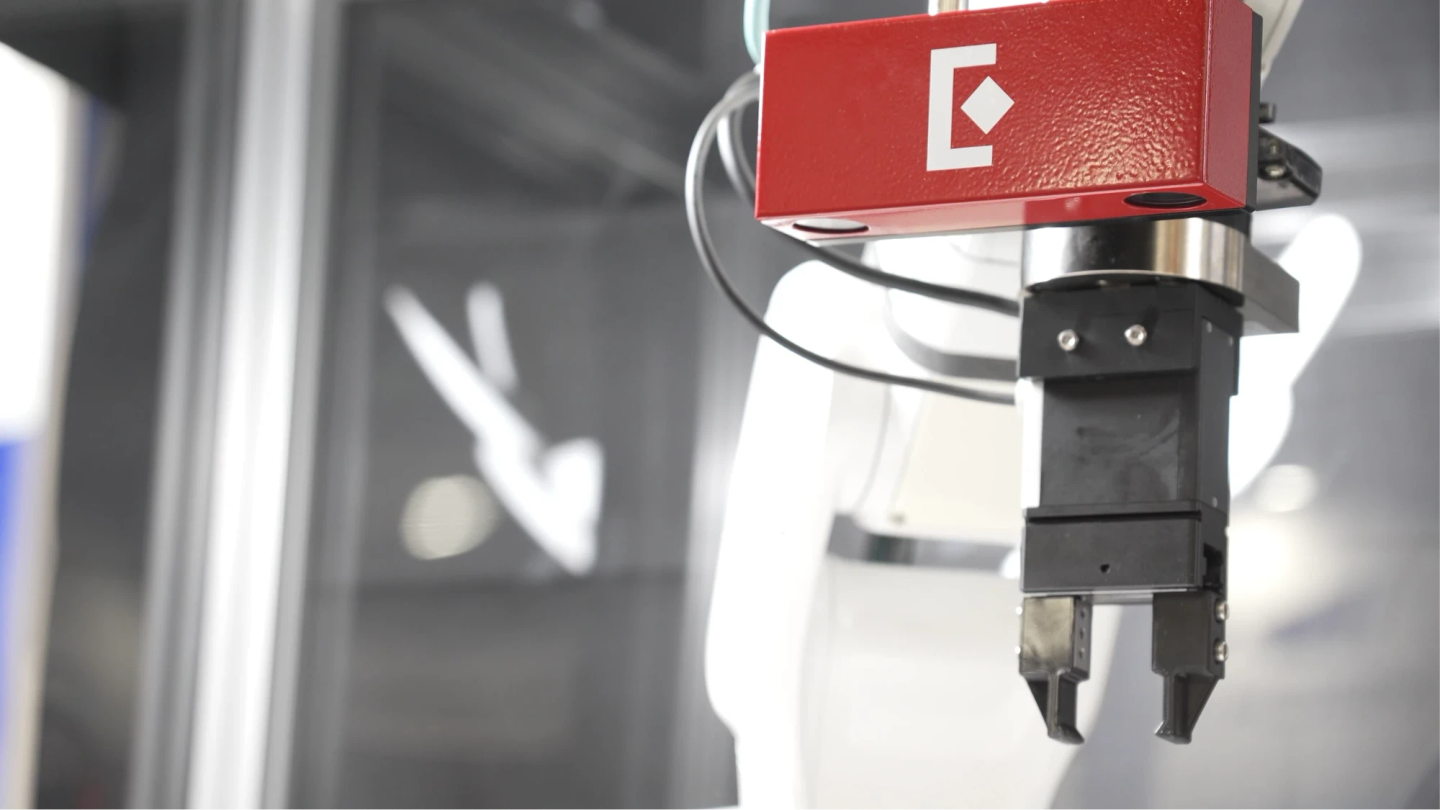
グリッパーの上でロボットの手首に取り付けたEureka 3Dカメラ
ロボット搭載

ロボットハンドに搭載

  • 近接撮像でより高い精度
  • 複数の角度からワークを撮像し、より多くのピック候補を検出
  • 撮像中はロボットが停止
無地でテクスチャのないワークには?

オプションのパターンプロジェクタを追加できます。レーザーを使わずに、ステレオペアにマッチング用のテクスチャを与えます。

主要ロボットメーカー
すべてに対応

ロボットプログラムが次のピックを要求すると、つかむ位置が返ってきます。処理はすべてEurekaコントローラ上でオンサイトに完結し、クラウド接続もサブスクリプションも不要です。
標準で連携
その他のロボットオープンAPI経由
05 比較

AIステレオと他の3D方式の比較

深度の算出方法
AIステレオ
2枚の画像を AI でマッチング
構造化光
投影した光パターン
ToF方式
照射光の飛行時間
光沢のあるワーク
AIステレオ
安定して対応
構造化光
反射光でデータが欠損
ToF方式
反射で深度が歪む
透明なワーク
AIステレオ
現状は一部対応、アップデートで改善中
構造化光
パターンが散乱
ToF方式
光が透過
つや消し・不透明なワーク
AIステレオ
ほとんどのピッキングに十分な精度
構造化光
最高精度(サブmm)
ToF方式
深度の詳細度が低い
経時的な性能向上
AIステレオ
対応。ソフトウェアアップデートでAIモデルが改善
構造化光
光学系で固定
ToF方式
センサで固定
AIステレオ
構造化光
ToF方式
深度の算出方法2枚の画像を AI でマッチング投影した光パターン照射光の飛行時間
光沢のあるワーク安定して対応反射光でデータが欠損反射で深度が歪む
透明なワーク現状は一部対応、アップデートで改善中パターンが散乱光が透過
つや消し・不透明なワークほとんどのピッキングに十分な精度最高精度(サブmm)深度の詳細度が低い
経時的な性能向上対応。ソフトウェアアップデートでAIモデルが改善光学系で固定センサで固定

営業担当に相談

価格、システム構成、納期についてご相談ください。

インテグレータを探す

お客様の地域で Eureka のトレーニングを受けたインテグレータと連携し、セル全体を納入します。