◆ StereoPick ソフトウェア
3Dピッキングシステムを
直感的にプログラム
3Dピッキングシステムの学習、シミュレーション、導入をお客様自身で。ひとつのツールで、立ち上げ期間を数週間から数時間に短縮します。
CADファイルから実際のピッキングまで、StereoPick ソフトウェアをクリックして確認できますCADファイルから実際のピッキングまで、StereoPick ソフトウェアをタップして確認できます
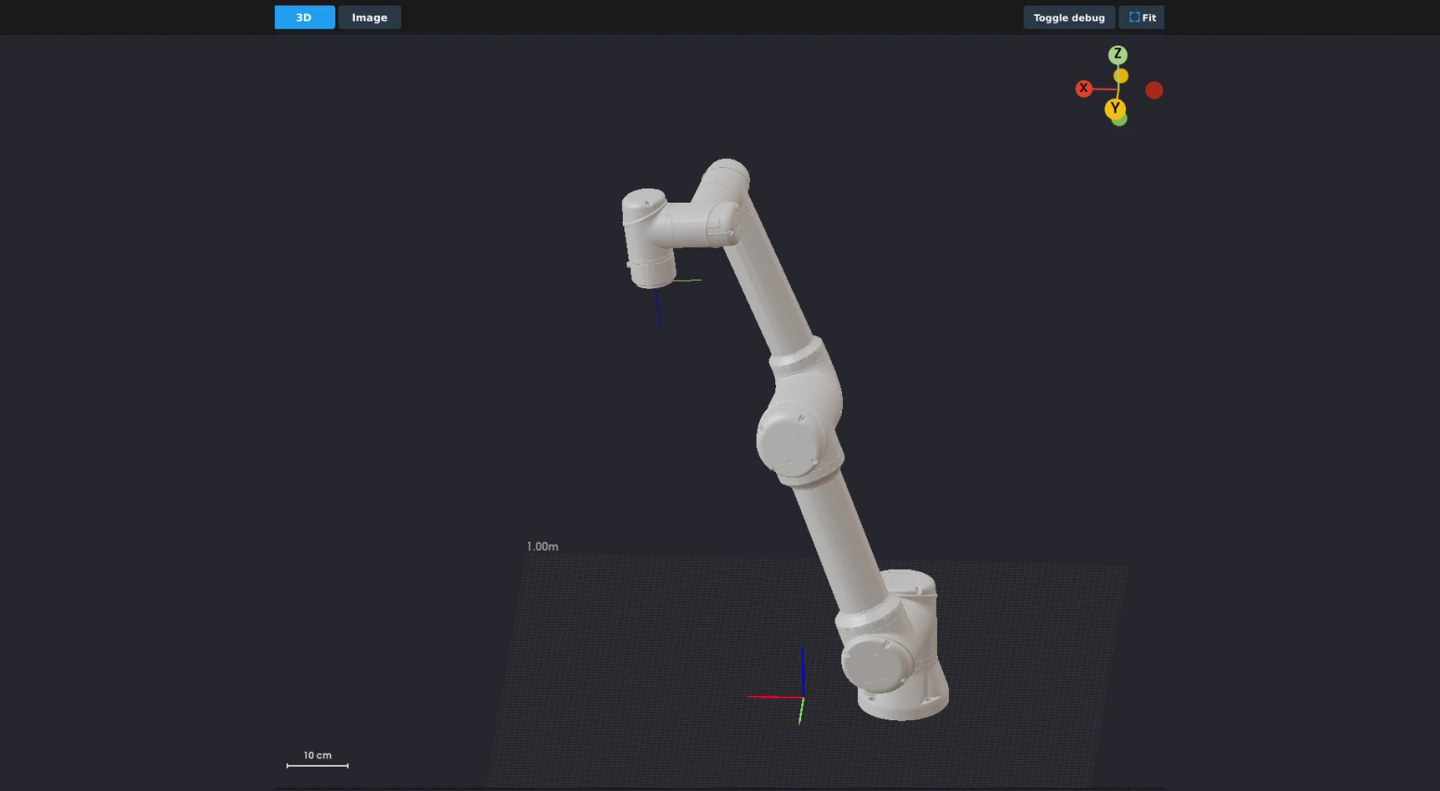
ステップ 1 / 6
ロボットを選択
使用するロボットのメーカーと機種を選択します。StereoPickがロボットの運動学モデルと接続設定を読み込みます。
1つのツール
学習・シミュレーション・導入
0〜10枚の画像
CAD からの Sim2Real 学習
コード0行
ビジョンの専門知識は不要
100%ローカル処理*
エッジデバイス上で動作
01 AI CADマッチング
AI CADマッチングで
ワークを検出してピッキング
従来の CADマッチング
- 複雑に重なり合った点群データから、CADモデルと一致する形状を探索
- 光沢のあるワークや重なり合ったワークでは、認識に時間がかかり、安定性も低下
- 新しいワークを追加するたびに、再調整や認識エラーへの対応が必要
StereoPick AI CADマッチング
- AIがワークとその位置・姿勢を先に認識し、CADモデルとのマッチングによって認識精度を向上
- 複雑な形状や密集・重なり合ったワーク、光沢のあるワークも安定して認識
- 新しいワークも、CADモデルのインポートとAIモデルの学習により、数時間で導入可能
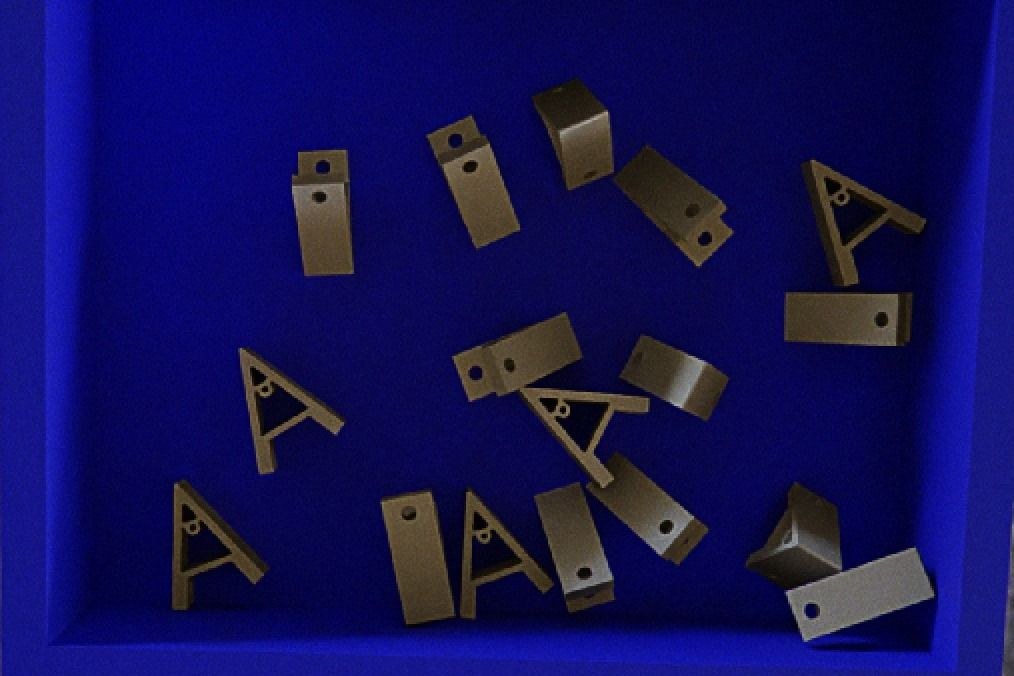
01シミュレーションで生成したバラ積み状態
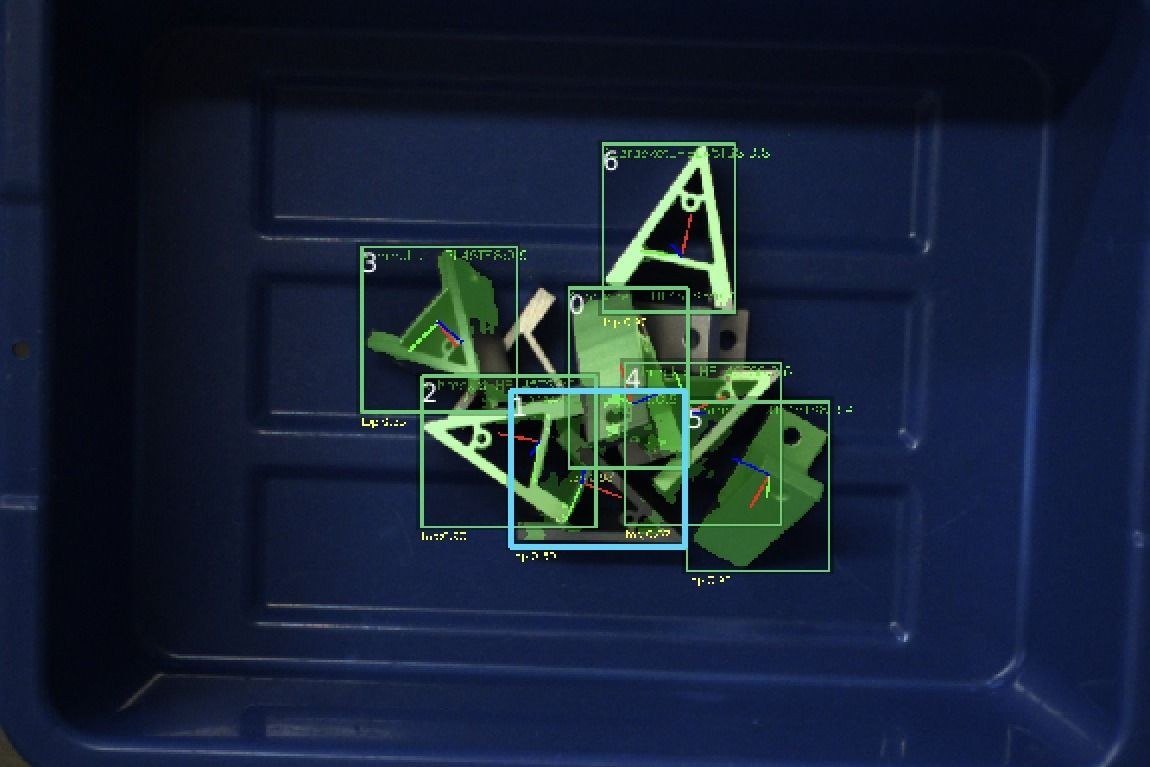
02実際の2D画像からAIがワークを検出
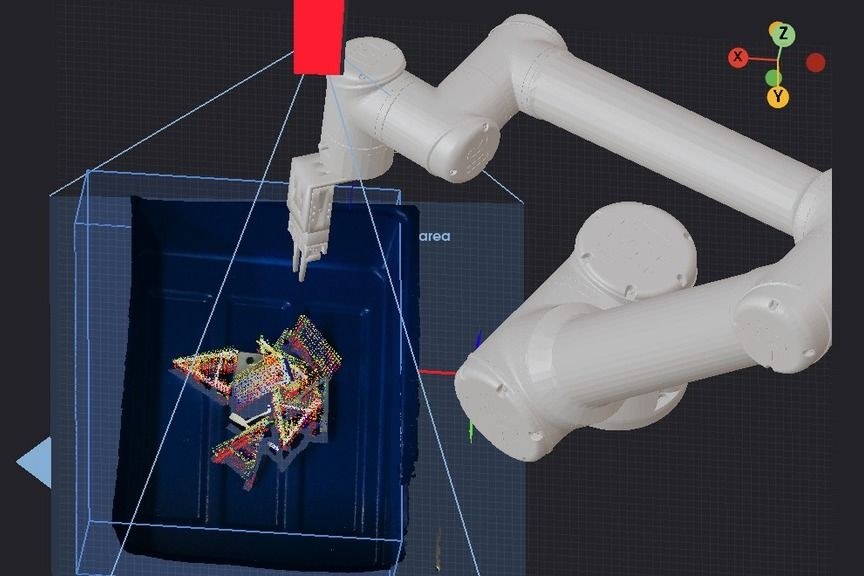
03実際の3D点群データからAIがワークの位置・姿勢を推定
Sim2Real の仕組み
- CADファイル
- 合成バラ積みシーン
- AIモデルが自動学習
- AI CADマッチング
- 高精度なピック
02 マスターレス
シンプルなピック&プレースなら
学習は不要
仕組み
- 01ピッキング対象物を入れた供給元コンテナを3Dカメラの下に置きます。
- 02ワークの配置先を設定、またはティーチングします。
- 03供給元コンテナからワークをピックし、指定した位置に配置する動作を確認します。
最適な用途
- 物流・EC分野における箱、袋、パウチ、日用品
- 箱、ボトル、ギアなど形状がはっきりした単品の対象物。例:製造現場でトレイに並べられた部品
適さない用途
- 複数のワークが重なり合った工業部品
03 機能
立ち上げから本番運用まで、自社で完結
A
誰でも簡単に使える設計
外部ベンダへの依存を軽減。StereoPick は、プログラミングやビジョンの専門知識がなくても、誰でも簡単に使えるよう設計されています。
B
エッジデバイス上で動作*
クラウド接続は不要。CADファイル、画像、工程データが社内ネットワークの外に出ることはありません。学習時間を短縮するため、セキュアな学習サーバもオプションで利用可能です。*エッジでのAIモデル学習(プライバシーオプション)は有償オプションです。
C
ハードウェア購入前にシミュレーションで検証
機器を発注する前に、シミュレーション上でロボットシステムの設計を検証できます。StereoPickがピッキングに失敗する箇所を特定し、改善策を提案します。
D
合成データによるAI学習
CADモデルから生成した画像を使ってAIモデルを自動学習。新しいワークの追加時も、実画像は0~10枚で対応でき、長時間のアノテーション作業は不要です。
E
新しいワークを自社で追加
新しい SKU、新しいグリッパ、セルの変更も、同じウィザード形式の操作で設定可能。システムインテグレータへの依頼は不要です。
F
本番稼働でのピックとモニタリング
運用モードでは、ロボットとの接続、システムのキャリブレーションを行い、稼働開始後はすべてのピッキング動作を記録・監視できます。