
◆ ロボット向けAI 3Dビジョン
主要なロボットアームに対応するAIバラ積みピッキングシステム
3Dカメラ、コントローラ、StereoPick ソフトウェアを組み合わせ、光沢のある部品や黒色部品、複雑に絡み合った部品も、バラ積み状態からロボットでピックできます。
稼働実績
3,000万回以上のピック
バラ積みピッキングとは?
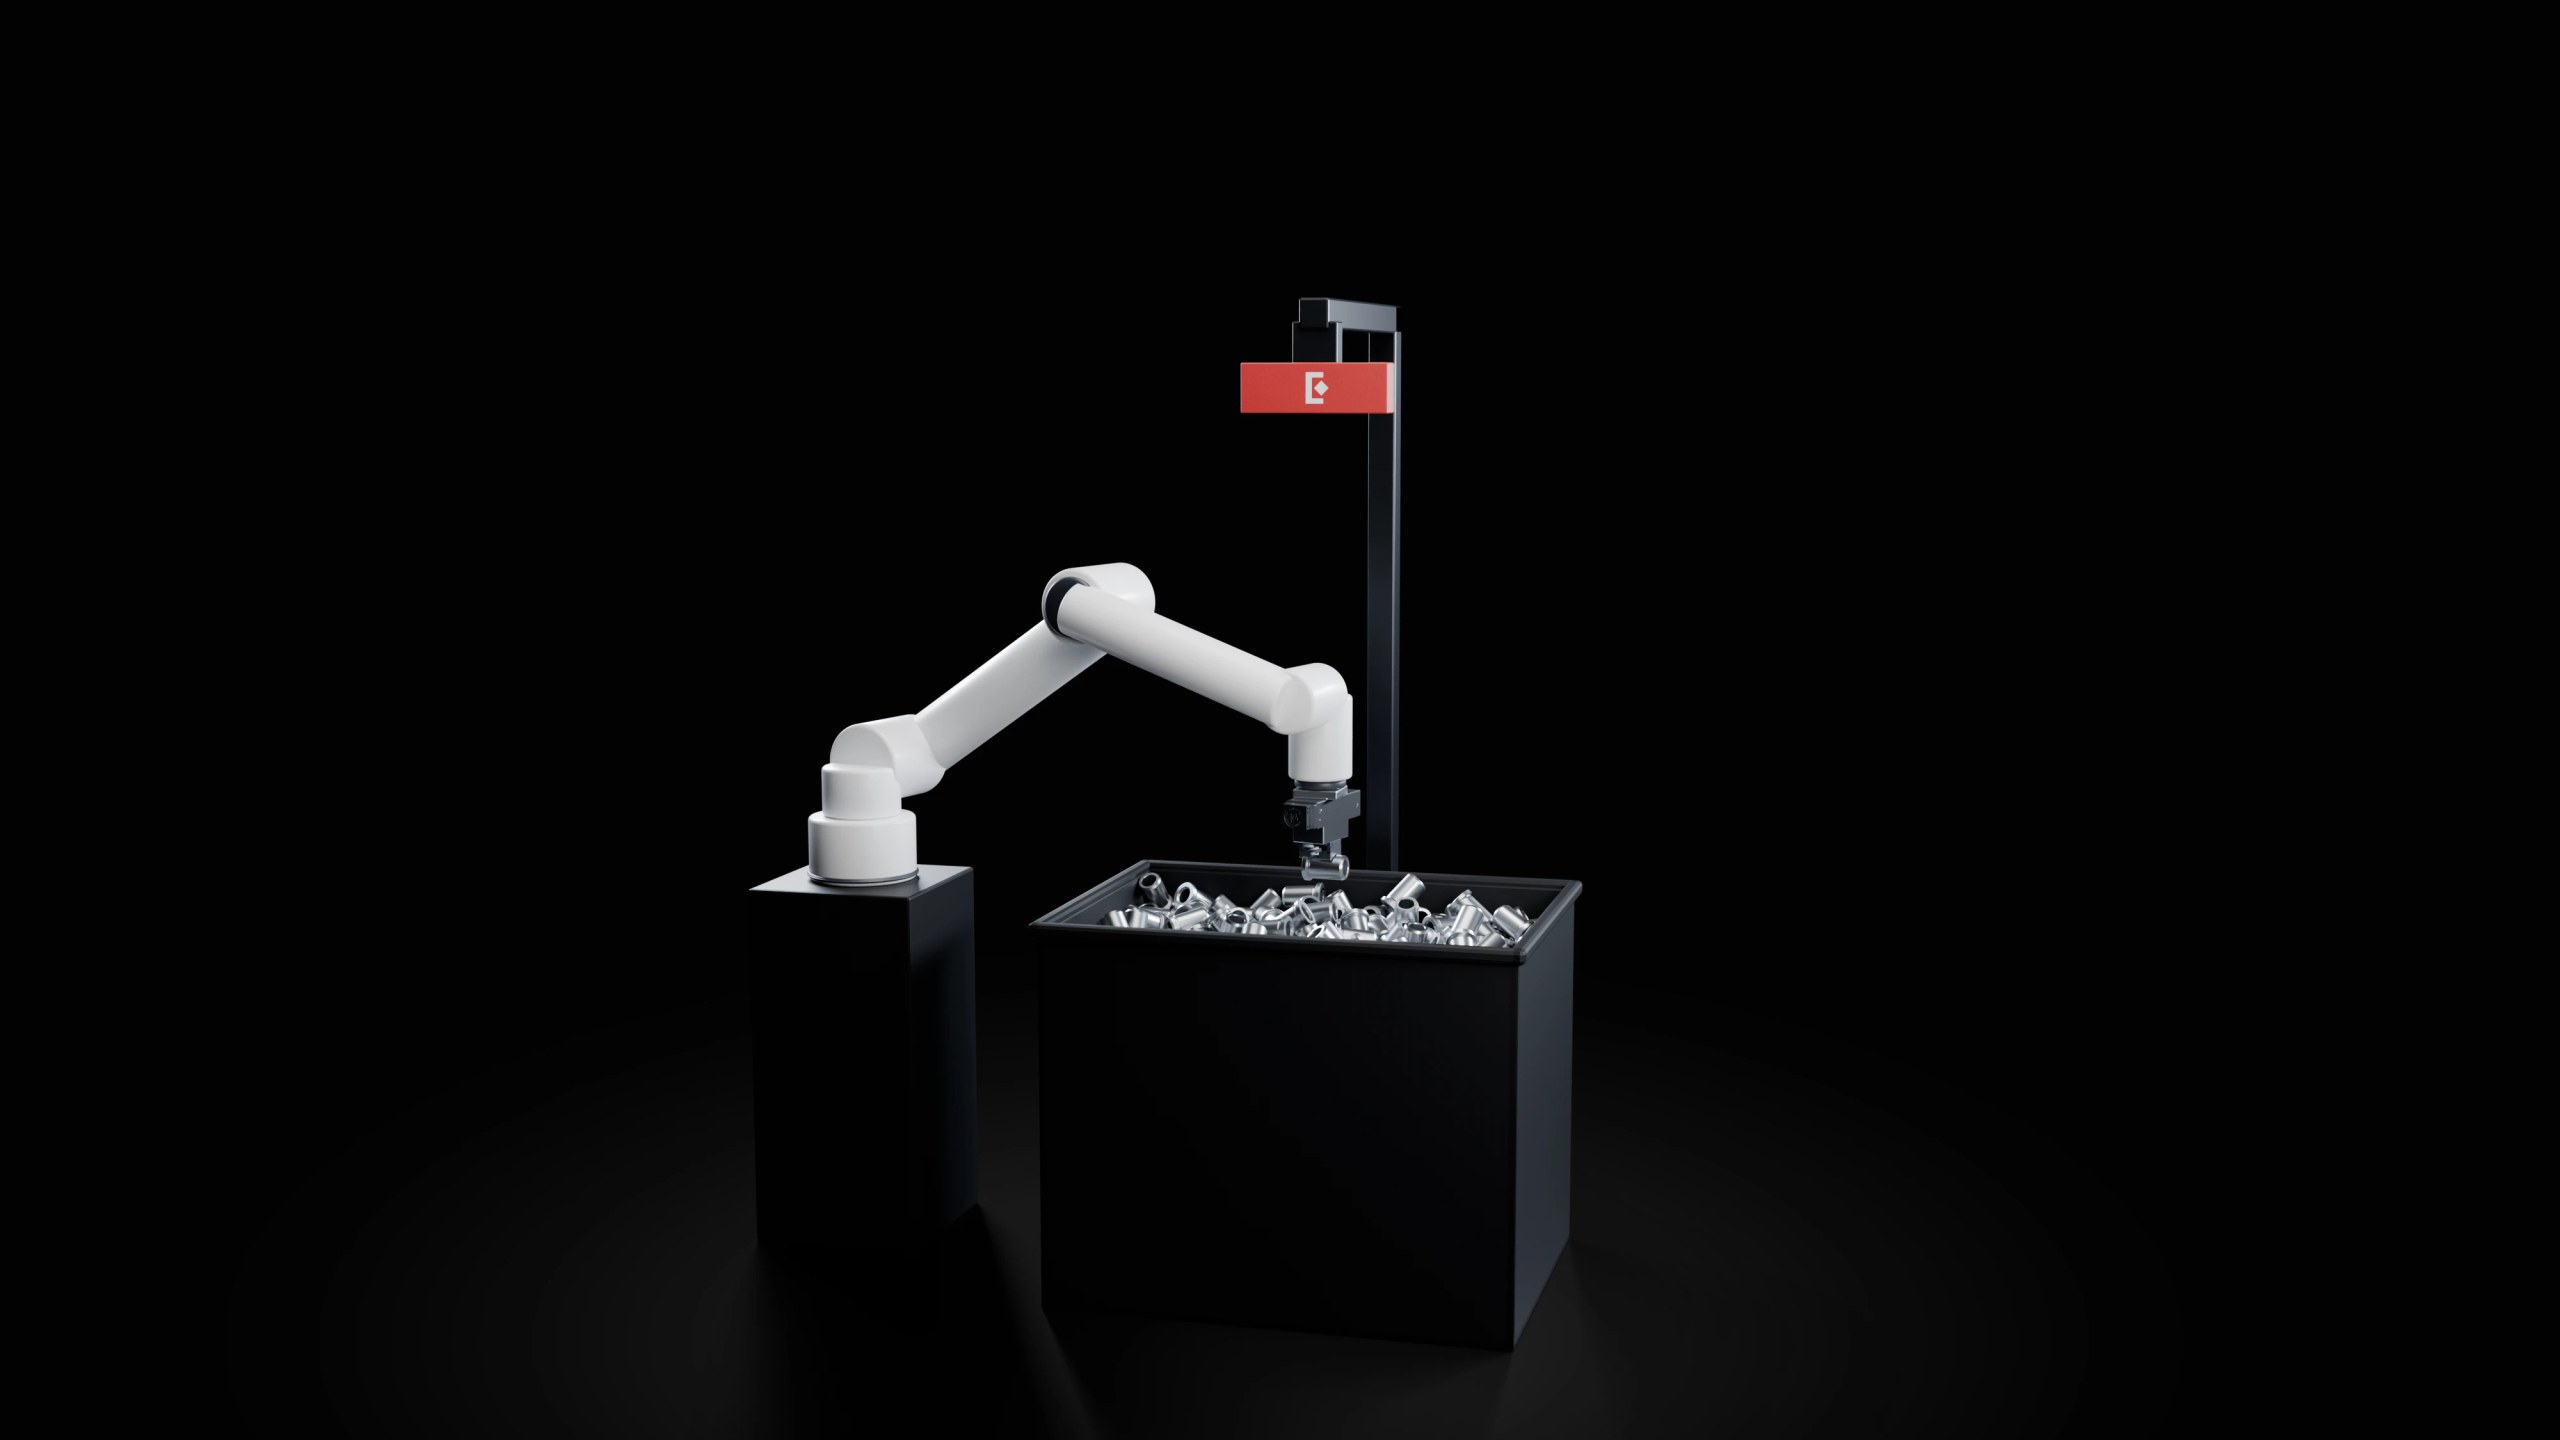
バラ積みピッキングとは、容器内にランダムに積まれたワークをロボットが取り出し、所定の位置に置く工程です。 3Dカメラで容器内を撮像し、ビジョンソフトウェアが部品の位置と姿勢を認識。専用トレイやパーツフィーダ、手作業による部品供給を必要とせず、ロボットによるピッキングを実現します。
Eureka AI ビジョンシステムが3D撮像・部品認識・動作経路の生成を担い、お客様のロボットでピッキングを実行します。
- 4〜8秒
- 1ピックあたりの標準サイクル
- 98–99.9%
- 調整後のピック成功率
- 0–10
- 新しいワークの学習に必要な実画像
01 アプリケーション
動画で見るAIビジョン
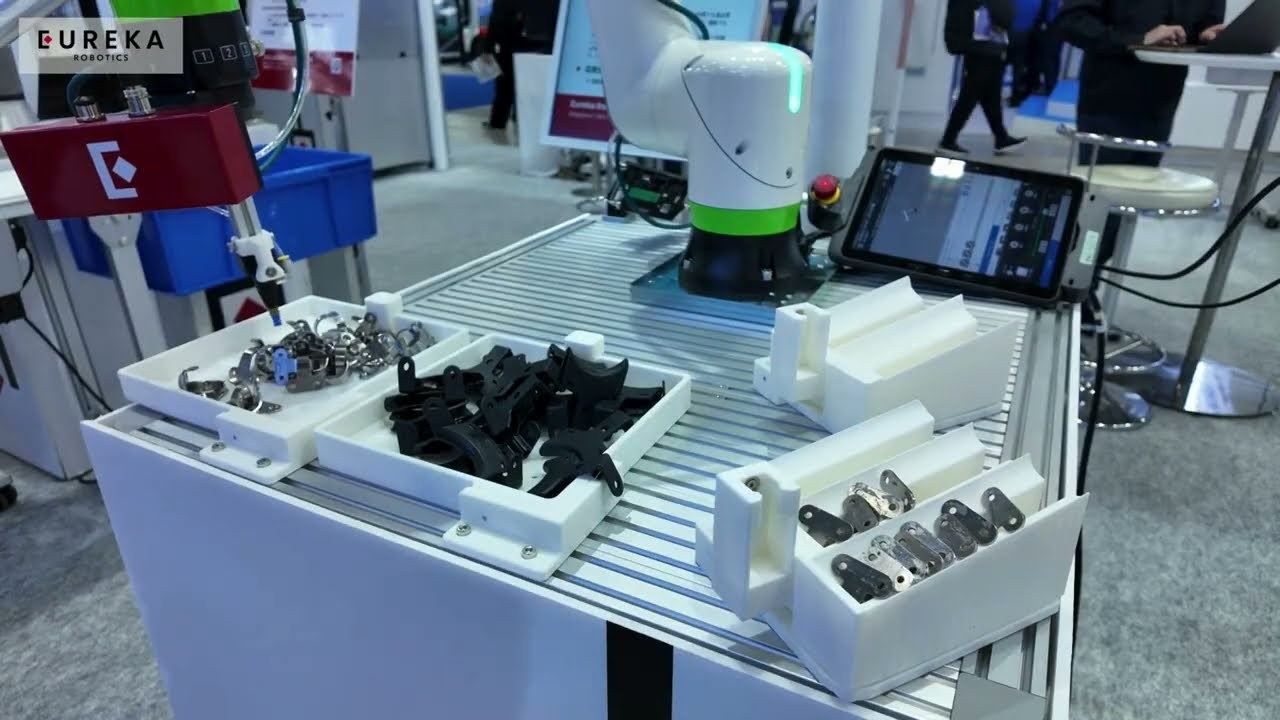
バラ積み状態の光沢あり/黒色部品
複雑に絡み合い、重なり合うワーク
02 仕組み
撮像からピックまで、ひとつのシステムで
Eureka AI ビジョンシステムは、3Dカメラ、コントローラ、StereoPickソフトウェアを統合したシステムです。各機器・ソフトウェアが連携し、スムーズな導入を実現します。


CADファイルから本番ピックまで6ステップ
StereoPick で新しいアプリケーションを設定し、コントローラ上で実行します。
CADファイルから実際のピッキングまで、StereoPick ソフトウェアをクリックして確認できますCADファイルから実際のピッキングまで、StereoPick ソフトウェアをタップして確認できます
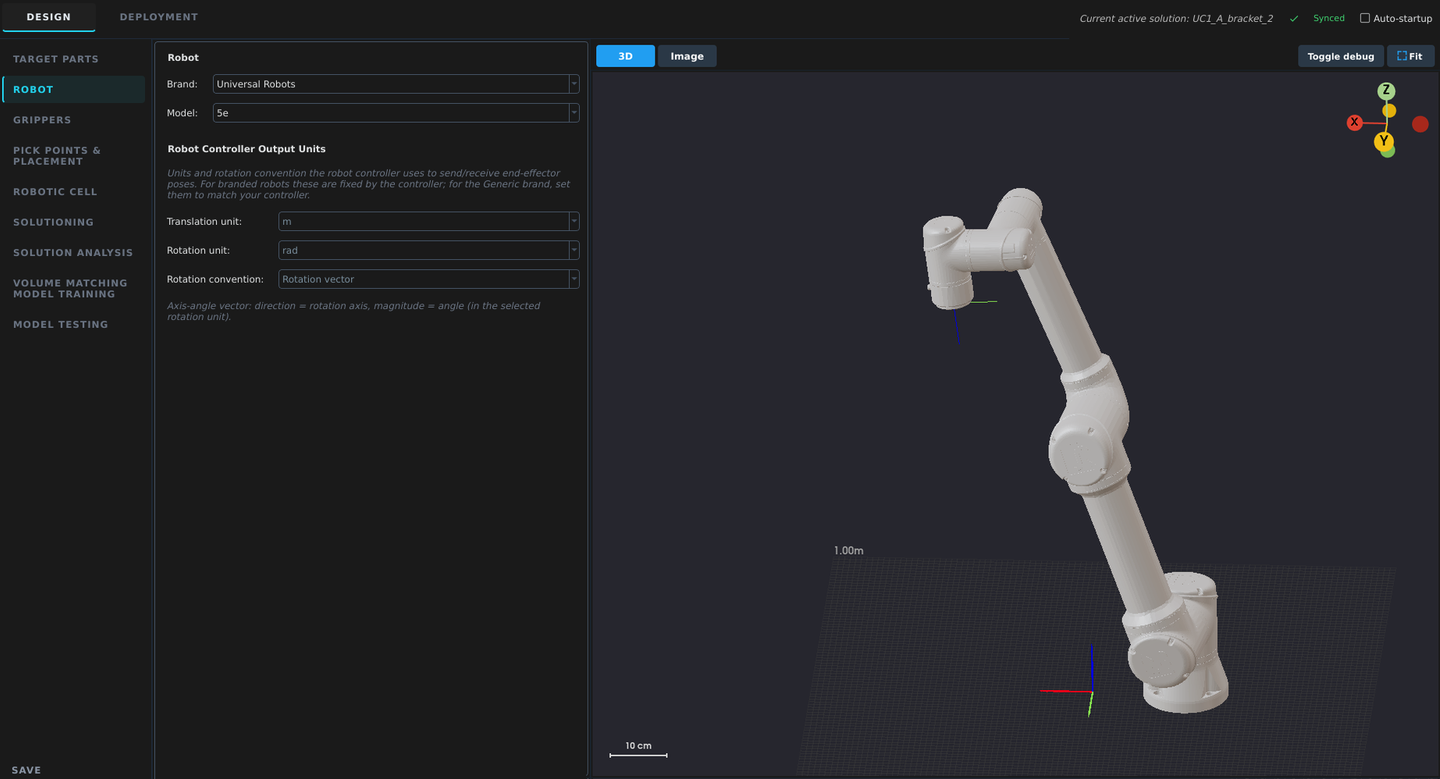
ステップ 1 / 6
ロボットを選択
ロボットのブランドとモデルを選択します。StereoPick がキネマティクスと接続設定を読み込みます。
- ピックサイクル
- 4〜8秒(生産ラインでの実績)
- ピック成功率
- 98〜99.9%(調整後、条件による)
- 3Dカメラ 奨設置距離
- 300〜4000 mm (カメラ3モデル)
- カメラ
- AIステレオ方式、160万画素 グローバルシャッタ、GigE PoE
- 撮像・処理
- 撮像0.1〜1.2秒、ビジョン処理0.2〜0.7秒
- ワーク学習
- AI CADマッチング、Sim2Real (画像0〜10枚)、マスターレス
- 対応ロボット
- FANUC、ABB、UR、AUBOに標準対応。その他はSocket API経由で接続可能
- 通信ンターフェース
- EtherNet/IP、Modbus TCP/RTU、TCP/IP、gRPC
- ライセンス
- 買い切り型、サブスクリプション不要、クラウド接続不要
3Dバラ積みピッキングはどのように動作しますか?
3Dカメラで容器内を撮像し、AIソフトウェアが部品の位置と姿勢を認識します。コントローラが、グリッパで干渉なく把持できる部品を選択し、ロボットの動作経路を生成。ロボットが部品をピック&プレースする間に次の撮像を行い、効率的な連続ピッキングを実現します。
バラ積みピッキングに適したワーク、適さないワークは?
CADファイルのある剛体の金属・樹脂ワークに適しており、光沢のあるワーク、黒いワーク、重なり合ったワーク、絡み合ったワークにも対応します。大まかな把持で十分な場合は、箱、袋、パウチもCADなしでピックできます。無地でテクスチャのないワークには、オプションのパターンプロジェクタが必要な場合があります。無料のフィージビリティチェックで、お客様のワークの適合性をご確認いただけます。
サイクルタイムとピック成功率はどの程度ですか?
本番セルでは通常1ピックあたり4〜8秒、調整後のピック成功率は98〜99.9%です。ビジョン処理は0.2〜0.7秒で、固定カメラの場合はロボットの動作中に実行されます。最終的な数値はワーク、グリッパ、セルによって決まり、フィージビリティチェックでお客様のサンプルを使って測定します。
ワークの学習にCADファイルは必要ですか?
必ずしも必要ではありません。マスターレスピッキングはCADも学習も不要で、大まかな把持で十分な場合に使用できます。正確な把持と配置が必要な場合、AI CAD Matching ではワークごとにCADファイルが必要で、0〜10枚の実画像を使ってシミュレーションで学習します。
どのロボットに対応していますか?
ファナック、ABB、ユニバーサルロボット、AUBO に標準で対応しています。その他のロボットはオープンなソケットAPIで接続できます。
システムインテグレータは必要ですか?
必ずしも必要ではありません。StereoPick は、お客様のエンジニアが自らアプリケーションを設定・運用できるよう設計されており、必要に応じて Eureka がサポートします。セル全体の納入を任せたい場合は、お客様の地域で Eureka のトレーニングを受けたインテグレータにご依頼ください。
導入にはどのくらいの期間がかかりますか?
ワークとセルによって異なります。ワークの供給状態が決まっているシンプルな剛体ワークであれば、StereoPick での学習と調整は数時間で完了します。複雑なワークや本番環境への本格導入には、より長い期間がかかります。無料のフィージビリティチェックで、お客様のアプリケーションに合わせた目安をお伝えします。
価格体系はどうなっていますか?
本システムはサブスクリプション不要の買い切り型で、オンサイトで稼働します。価格、システム構成、納期については営業担当にお問い合わせください。
お客様のワークで
認識・ピック可能かチェック
まずはアプリケーションの詳細をお知らせください。 ワークをお送りいただけましたら、受領から最短72時間以内にピック動画またはライブデモをご提供します。
- 01ピッキングテストのお申込み自動化を検討されている用途や、対象ワークについてお知らせください。
- 02ワークを発送各地域のオフィスまたはEureka Roboticsのパートナー企業にワークをお送りください。必要数量はアプリケーションにより異なります。
- 03最短72時間以内に動画をご返送受領から最短72時間以内に、実際のピッキング動作を撮影した動画、またはライブデモをご提供します。
原則無料です。発注書、NDA、初期費用は不要です。