
◆ 加工機へのワークの投入・取り出し
3Dビジョンで実現する、バラ積みからのワークの投入・取り出し
3Dカメラ、コントローラ、StereoPickソフトウェアの組み合わせで、光沢のある金属加工部品を含むバラ積み部品を、ロボットでCNC工作機械やプレス機に直接投入可能に
導入先の一例
3,000万回以上のピック
ワークの投入・取り出しとは?
ワークの投入・取り出しとは、ロボットがCNC旋盤、マシニングセンタ、プレス機などの加工機に素材を投入し、加工後の完成品を取り出す工程です。 3Dビジョンを活用することで、ロボットがバラ積みされた部品を直接ピッキングできるため、事前にトレイや引き出し、パーツフィーダに部品を整列・供給する必要がありません。
Eureka AI ビジョンシステム が3D撮像、ワーク認識、ロボットの動作経路計画を担い、ロボットによる加工機への部品投入を実現します。
- 4〜8秒
- ピックサイクル(通常は加工サイクルより短い)
- 98–99.9%
- チューニング後のピック成功率
- 0
- 補充が必要なトレイ・引き出し
01 アプリケーション
動画で見るAIビジョン
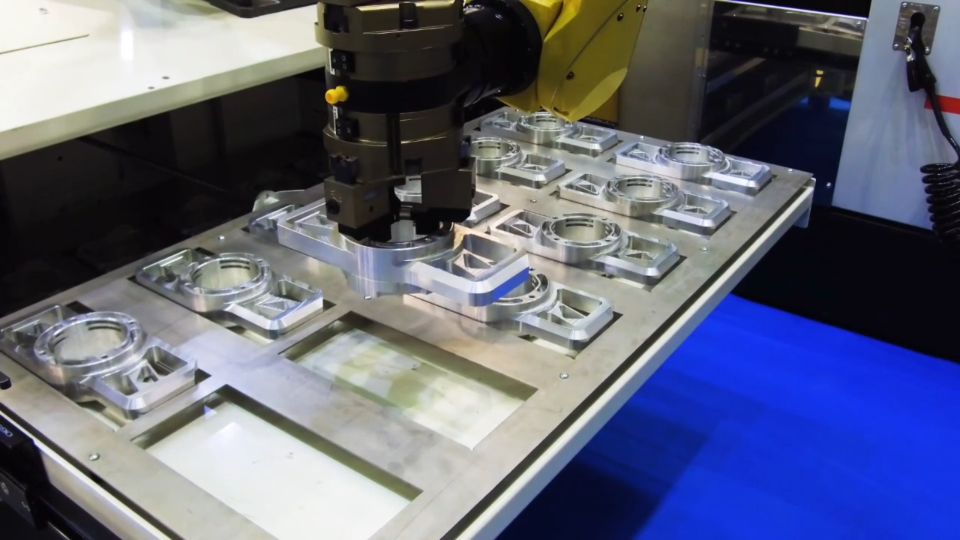
CNCへのワーク投入
CNC、プレス機、試験装置へバラ積みから供給
02 仕組み
ピックから機械への投入まで、1つのシステムで
Eureka AI ビジョンシステムは、3Dカメラ、コントローラ、StereoPickソフトウェアを統合したシステムです。各機器・ソフトウェアが連携し、スムーズな導入を実現します。
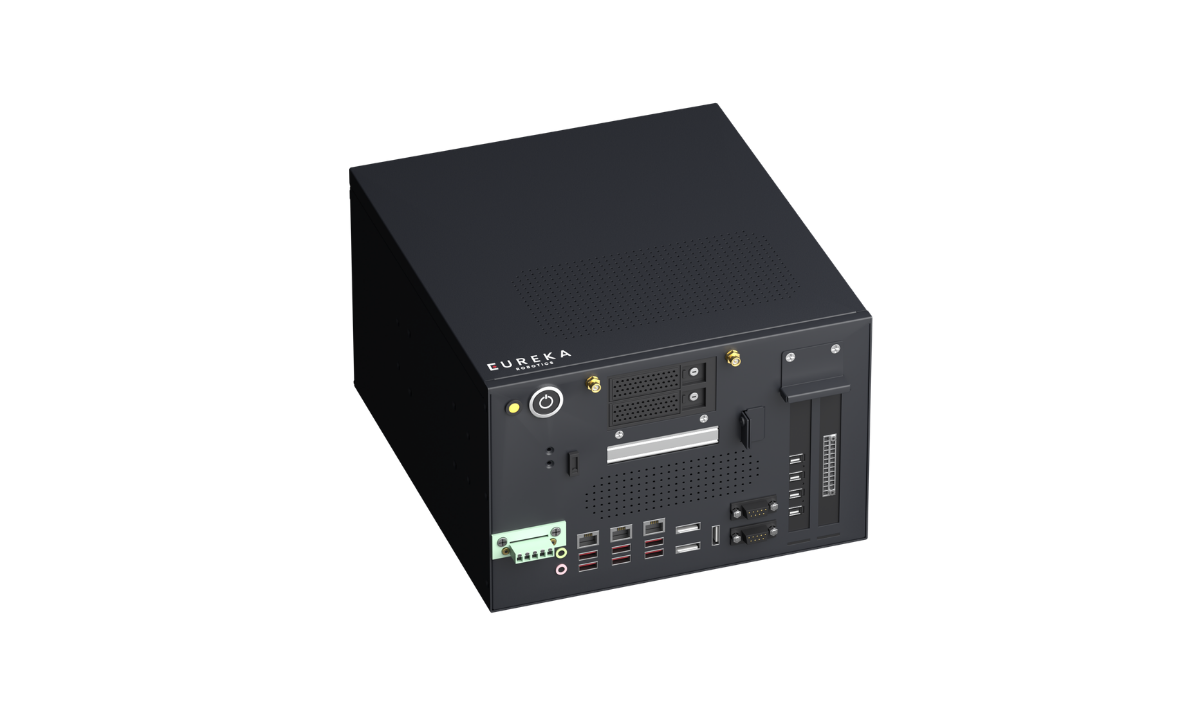
アシスタント
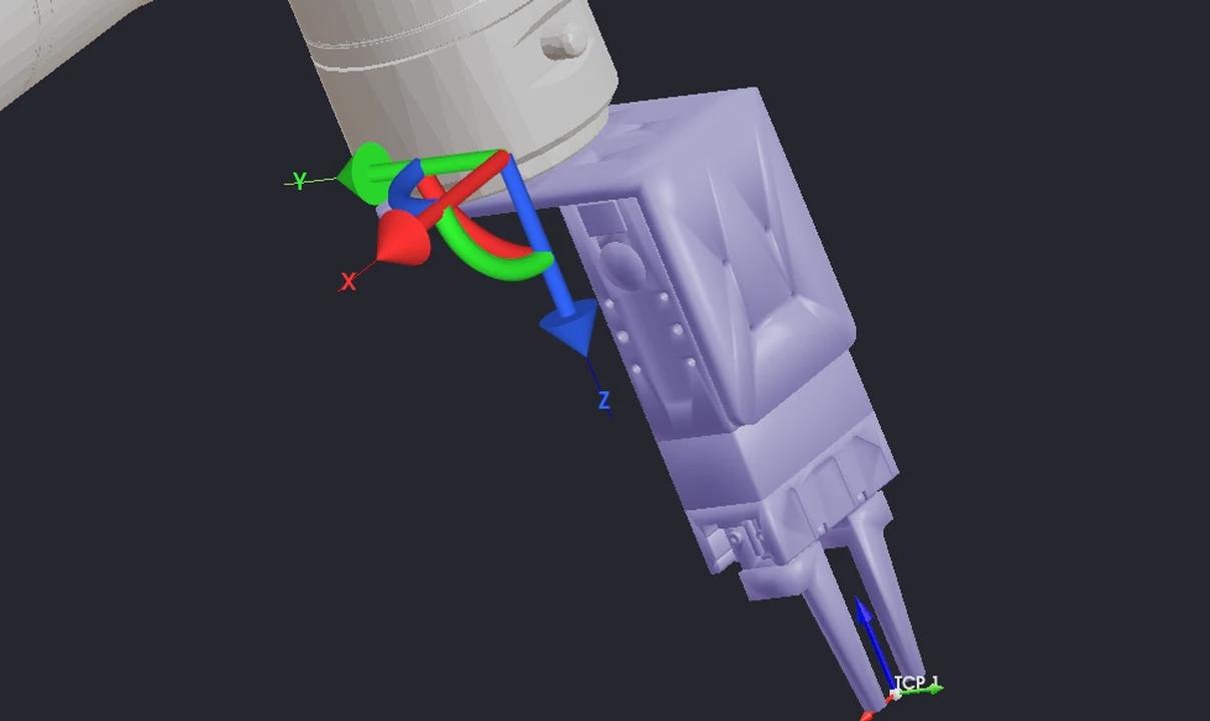
StereoPick ソフトウェア
アプリケーションの設定、シミュレーションでの検証、新しいワークの学習を社内で。初心者でも使えるよう設計されています。エッジでのAIモデル学習(プライバシーオプション)は有償オプションです。
StereoPick を見るCADファイルから実稼働のピックまで6ステップ
StereoPick で新しいアプリケーションを設定し、コントローラで実行します。
CADファイルから実際のピッキングまで、StereoPick ソフトウェアをクリックして確認できますCADファイルから実際のピッキングまで、StereoPick ソフトウェアをタップして確認できます
ステップ 1 / 6
ロボットを選択
ロボットのブランドとモデルを選択します。StereoPick がキネマティクスと接続設定を読み込みます。
- ピックサイクル
- 4〜8秒、通常は加工サイクル内
- ピック成功率
- 98〜99.9%(調整後、条件による)
- 作業距離
- 300〜4000 mm (カメラ3モデル)
- カメラ
- AIステレオ方式、160万画素 グローバルシャッタ、GigE PoE
- 撮像と処理
- 撮像0.1〜1.2秒、ビジョン処理0.2〜0.7秒
- ワーク学習
- AI CADマッチング、Sim2Real (画像0〜10枚)、マスターレス
- ロボット
- FANUC、ABB、UR、AUBOに標準対応。その他はSocket API経由で接続可能
- 機械信号
- ロボット I/O、または EtherNet/IP、Modbus、TCP/IP 経由の PLC
- ライセンス
- 買い切り型、サブスクリプション不要、クラウド接続不要*
04 よくある質問
ワークの投入・取り出し FAQ
3Dビジョンによるワークの投入・取り出しはどのように動作しますか?
3Dカメラがバラ積みされた部品を撮像し、AIソフトウェアがロボットで把持可能な部品を認識します。加工機への投入時に正確な把持位置が求められる場合は、ロボットが部品を一度仮置きし、適切な位置で再把持します。
その後、部品をチャックや治具にセットし、加工開始信号を送信します。加工完了後は完成品を取り出します。また、加工サイクル中に次の部品の3D撮像を行うことで、効率的な連続運転を実現します。
対応できる加工機・設備は?
CNC旋盤、マシニングセンタ、プレス機、検査装置のほか、各種治具への部品供給にも対応します。ロボットがバラ積みされた素材を直接取り出して加工機に投入し、加工後の完成品を取り出すため、トレイや引き出しへの部品の補充作業が不要になります。
チャックへの投入に十分なピック信頼性はありますか?
多くの場合、対応可能です。AI CADマッチングでは、ワークのCADデータをもとに設定した把持位置で、正確にピッキングできます。
チャックや治具へのセットに、バラ積み状態からのピッキングでは得られない高い位置決め精度が求められる場合は、部品を一度仮置きし、再把持してから投入します。
事前のピッキングテストにより、対象ワークに持ち替え工程が必要かどうかを確認できます。
持ち替えステーションはどのような場合に必要ですか?
ロボットが容器から直接取れない特定の姿勢でワークを投入する必要がある場合です。たとえば、素材をチャックに投入する場合などです。ロボットはワークを一度置き、機械に合った向きで持ち替えます。
どのロボットに対応していますか?
Fanuc、ABB、Universal Robots、AUBO に標準で対応しています。その他のメーカのロボットも、オープンソケットAPIを介して接続できます。
ロボットと加工機の接続は誰が行いますか?
加工機との信号のやり取りは、ロボットのI/O、またはEtherNet/IP、Modbus、TCP/IP経由で接続したPLCを介して行います。
接続設定はお客様のエンジニアが行うことも、Eurekaのトレーニングを受けた各地域のシステムインテグレータが、ロボットセル全体の構築から立ち上げまで一貫して対応することも可能です。
導入にはどのくらいの期間がかかりますか?
導入期間は、対象ワークやロボットセルの構成によって異なります。形状がシンプルで剛性が高く、部品の供給条件が明確な場合、StereoPickによる学習と調整は数時間で完了します。
複雑な形状のワークや、生産ラインへの本格導入には、より長い期間が必要です。
事前のピッキングテストを通じて、お客様の用途に応じた導入期間の目安をご案内します。
価格体系はどうなっていますか?
本システムはサブスクリプション不要の買い切り型で、オンサイトで稼働します。エッジでのAIモデル学習(プライバシーオプション)は有償オプションです。価格、システム構成、納期については営業担当にお問い合わせください。
お客様のワークで
認識・ピック可能かチェック
まずはアプリケーションの詳細をお知らせください。 ワークをお送りいただけましたら、受領から最短72時間以内にピック動画またはライブデモをご提供します。
- 01ピッキングテストのお申込み自動化を検討されている用途や、対象ワークについてお知らせください。
- 02ワークを発送各地域のオフィスまたはEureka Roboticsのパートナー企業にワークをお送りください。必要数量はアプリケーションにより異なります。
- 03最短72時間以内に動画をご返送受領から最短72時間以内に、実際のピッキング動作を撮影した動画、またはライブデモをご提供します。
原則無料です。発注書、NDA、初期費用は不要です。