黒色部品と貫通穴への対応
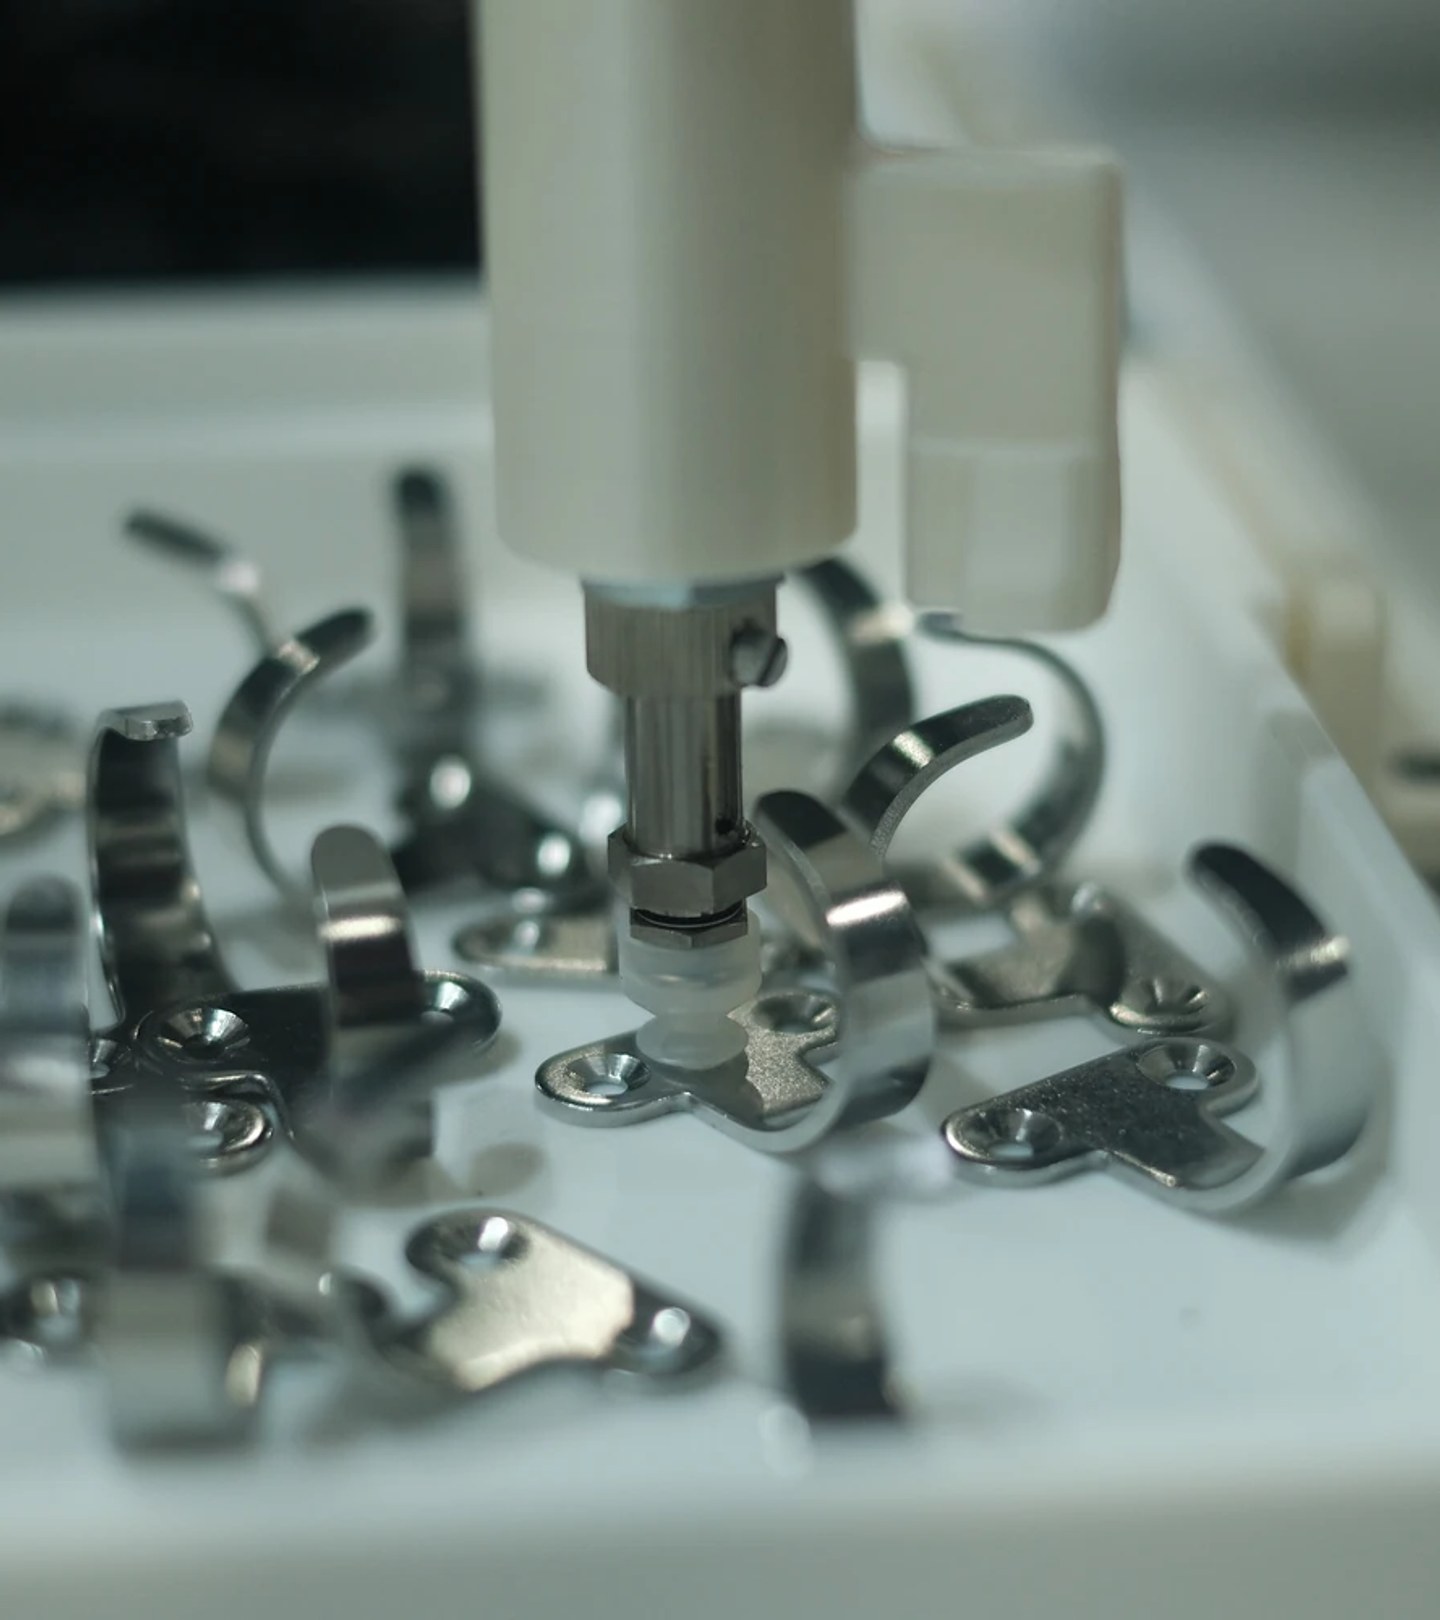
園芸用品を製造する大手メーカでは、包装用の樹脂部品を自社で成形しています。成形機から排出された部品は容器内にランダムに投入され、さまざまな位置や向きで重なり合っています。梱包工程では、部品をそのまま投入するのではなく、1個ずつピックし、決められた向きに揃えて積み重ねる必要があります。
黒色樹脂は光を吸収しやすく、カメラに戻る反射光が少ないため、3D点群データの生成が困難です。また、貫通穴によって点群データに欠落が生じるほか、平坦な面は特徴点が少なく、位置・姿勢の推定を難しくします。さらに、吸着グリッパで確実に把持するには、吸着パッドが密着できる十分な面積を持つ平坦な部分を見つける必要があります。
ランダムなバラ積み状態から、向きを揃えて積み重ね
容器の上部に設置されたEureka 3Dカメラは、AIステレオビジョン技術により、パターン投影や複数回の露光を伴う長時間の撮像を必要とせず、3D点群データを生成します。Eurekaコントローラがワークを認識し、ピック可能なワークを選択して、6自由度(6DoF)の把持位置・姿勢を算出します。
UR5eは、学習時にCADモデル上で設定された把持位置をもとに、貫通穴を避けてワークを吸着します。衝突回避を考慮した動作計画により、ワークを所定の向きに回転させながら搬出位置まで搬送し、順次積み重ねます。
さらに、戻りコンベアによってワークを元の容器に循環させることで、作業者によるワークの補充を必要とせず、連続運転が可能な構成となっています。
サイクルタイムと品種追加
積み重ね工程を含め、1個あたり6秒未満のサイクルタイムを実現しています。
また、新しい品種の追加も、お客様の技術者がCADデータを使用して1日で対応可能です。実物のワークを撮影したり、画像にアノテーション(教師データのラベル付け)を行ったりする必要はありません。