課題
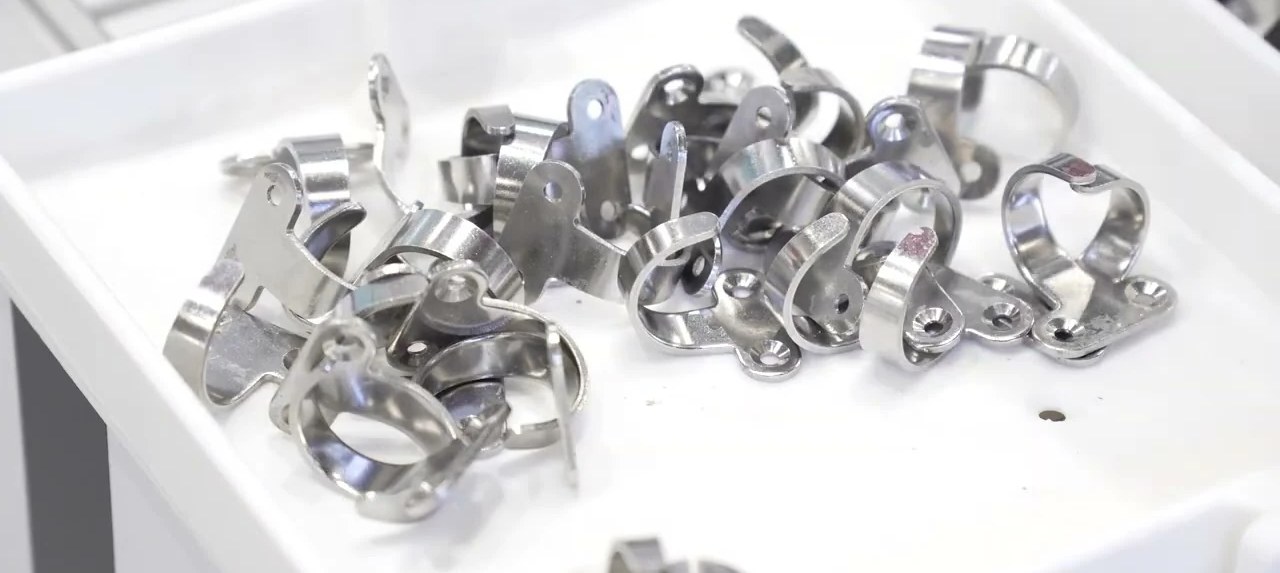
対象物:複雑形状の小型金属部品
バラ積み状態で金属の光沢もあるため、3Dカメラから生成する点群データが乱れやすい。
後工程のために専用治具へ精度よく配置する必要がある。
プロセス
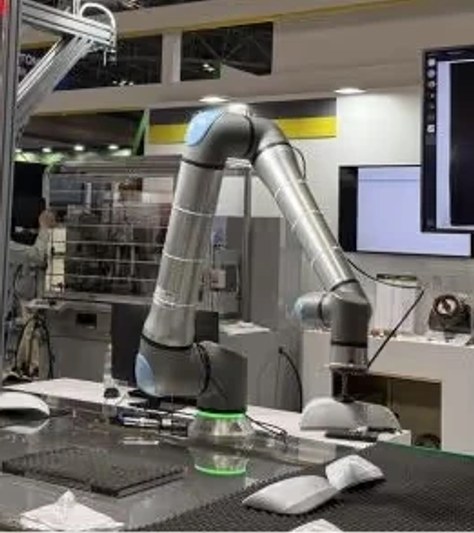
Eureka AI ビジョンシステムでバラ積みされた部品の位置・姿勢を認識。小型吸着カップで指定部位を把持し、専用治具へ位置決めしてプレース。
ソリューション
- 安定した3D認識:金属、樹脂、反射物など多様な材質でも高品質な3D点群を生成。オンハンドカメラの撮像でもぶれずに安定
- 高度な形状理解:AIが複雑な形状を高信頼性で認識し、確実にピック
- 高精度モーション制御:さまざまな姿勢でも正確にピック&プレース
成果
複雑形状の小型金属部品について、バラ積み状態からのピッキングと治具への高精度な供給を自動化。