
AIビジョンによる
バラ積みピッキング
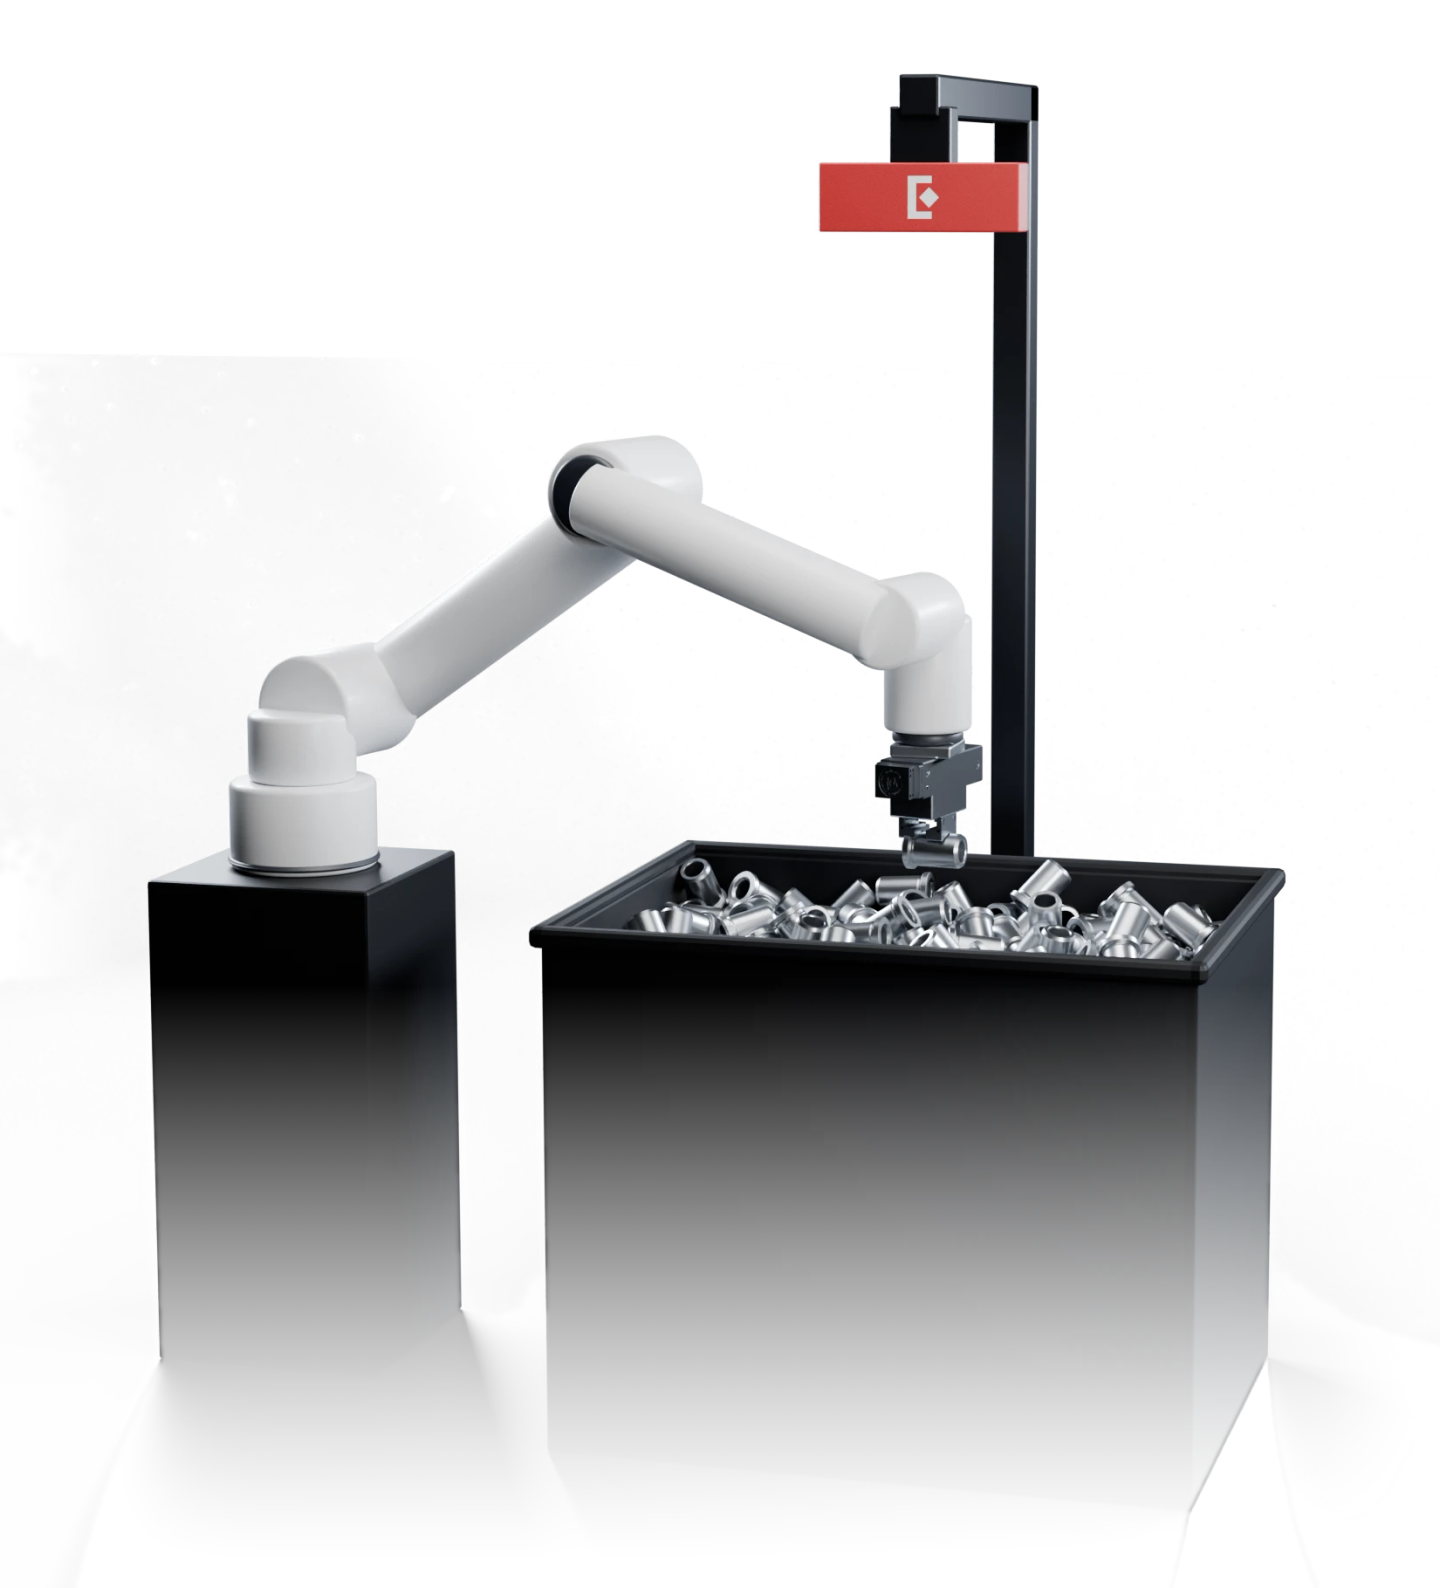
Eureka AIビジョンシステム は、3Dカメラと StereoPick ソフトウェアを組み合わせ、バラ積みピッキングやビジョンガイドによるロボット制御を実現します。
導入先の一例
3,000万回以上稼働実績
01 システム構成
あらゆるロボットアームに
AIビジョンを
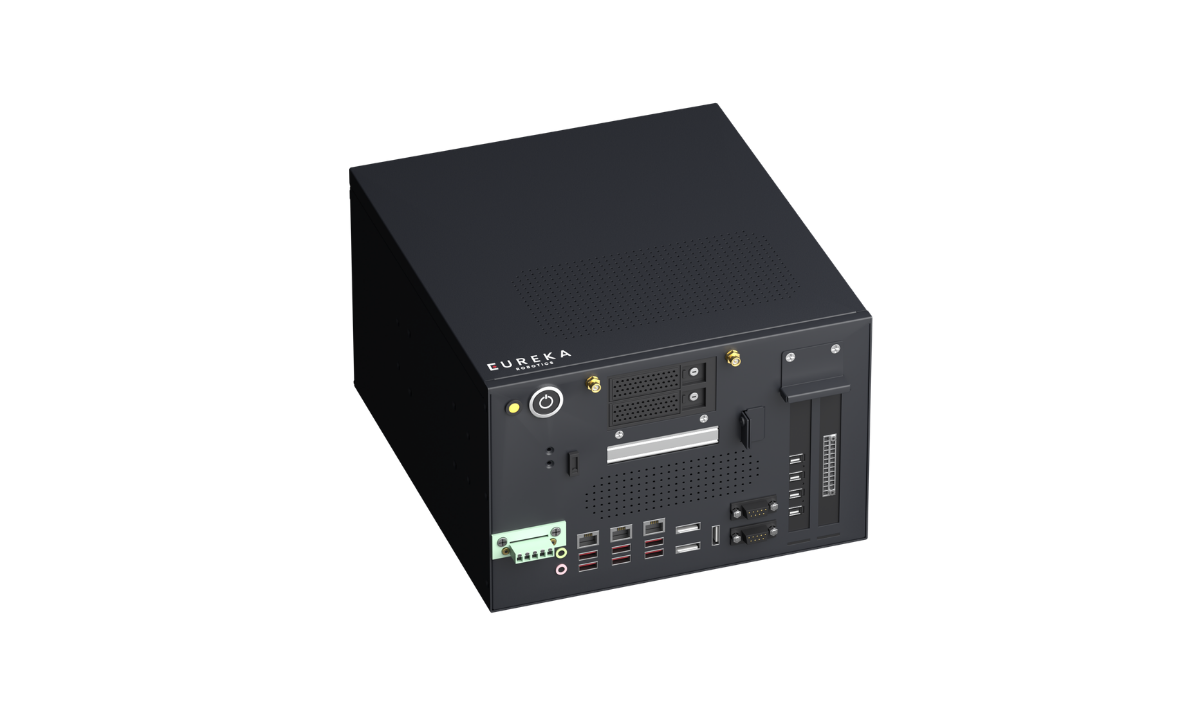
Eureka AI Vision System は、3Dカメラ、コントローラ、StereoPick ソフトウェアで構成され、導入してすぐに連携して動作します。

02 AIステレオビジョン
AIによる高精度なワーク認識で
安定したピッキングを実現
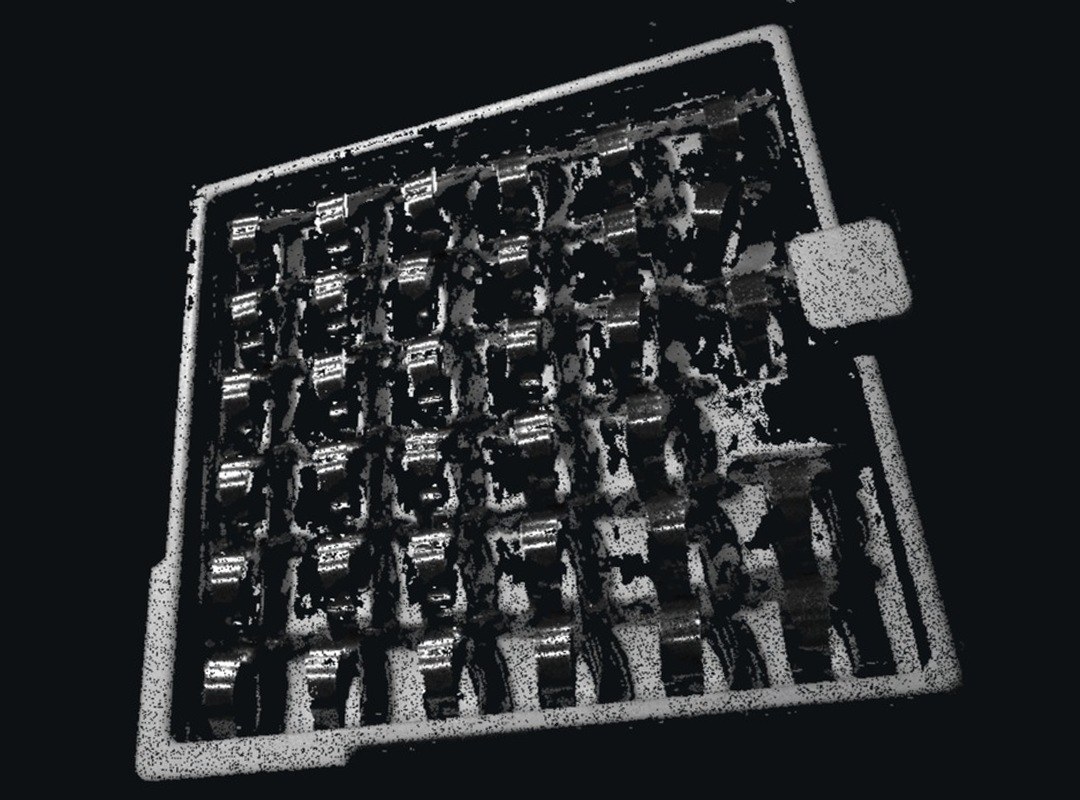
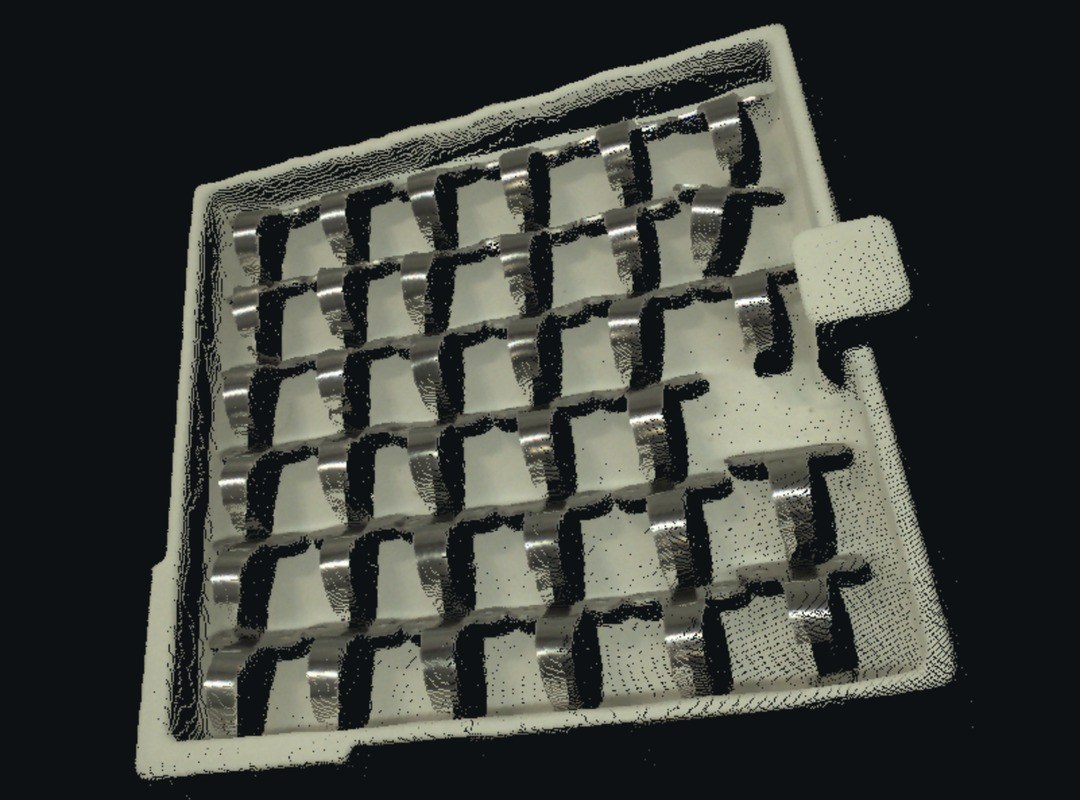
高解像度の3D点群データを活用し、AIが各ワークの形状や位置を高精度に認識。安定したワーク認識とピッキングを実現します。
- 1光沢・半透明のワークに対応光沢のある金属部品や、光を透過する樹脂部品にも対応します。
- 2ワークの重なりや容器の隅にも対応ワーク同士が重なっている場合や、容器の隅にある状態でも認識できます。
- 3CADデータと実物の形状差にも対応実際のワーク形状がCADデータと完全に一致しない場合でも、認識できます。
03 StereoPick
直感的な操作で
ロボットビジョンシステムを簡単に設定
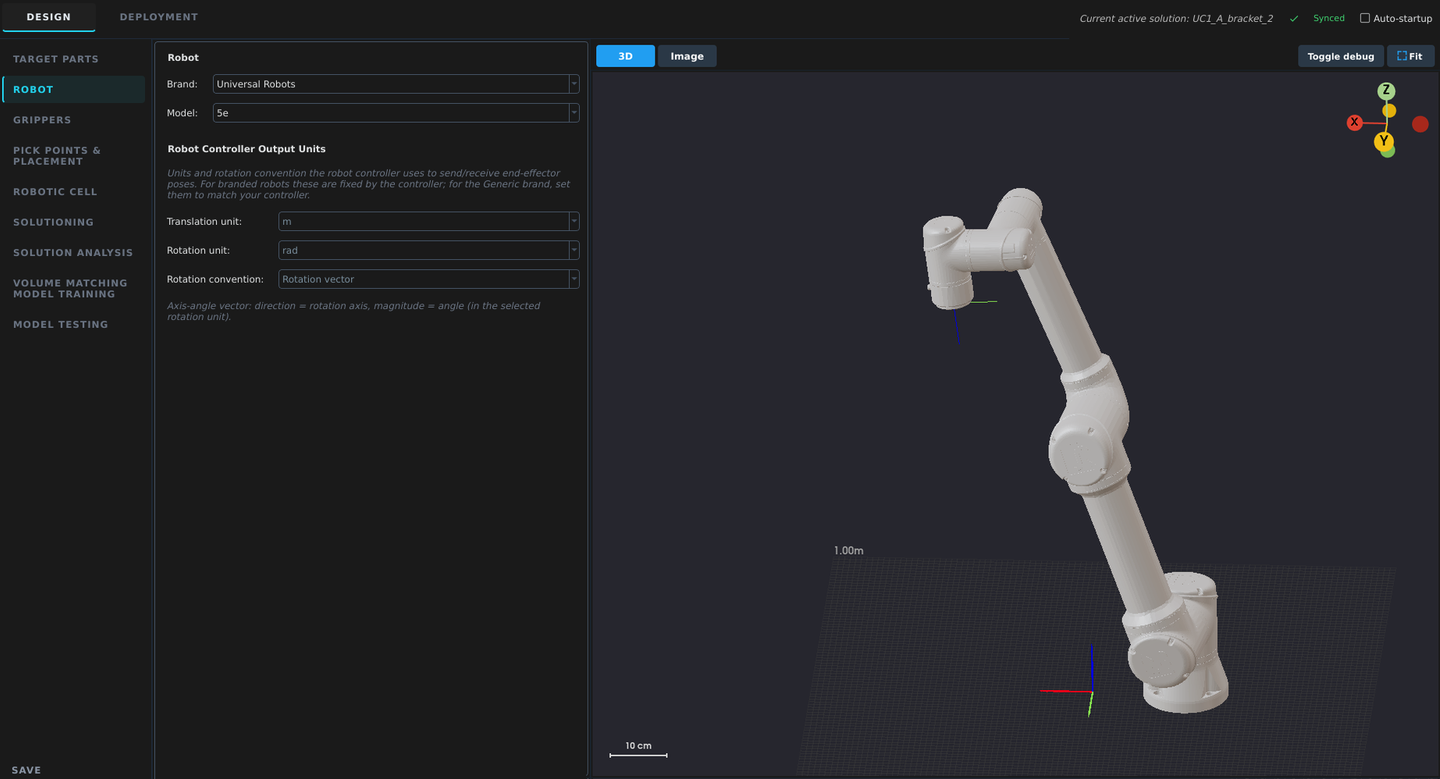
Eureka Roboticsと専門知識を持つシステムインテグレータのサポートを受けながら、お客様自身でシステムを設定・運用できます。 新しいアプリケーションの構築から検証まで、一連の作業をシンプルなワークフローで実行できます。
CADファイルから実際のピッキングまで、StereoPick ソフトウェアをクリックして確認できますCADファイルから実際のピッキングまで、StereoPick ソフトウェアをタップして確認できます
04 アプリケーション
AIビジョンの活用事例
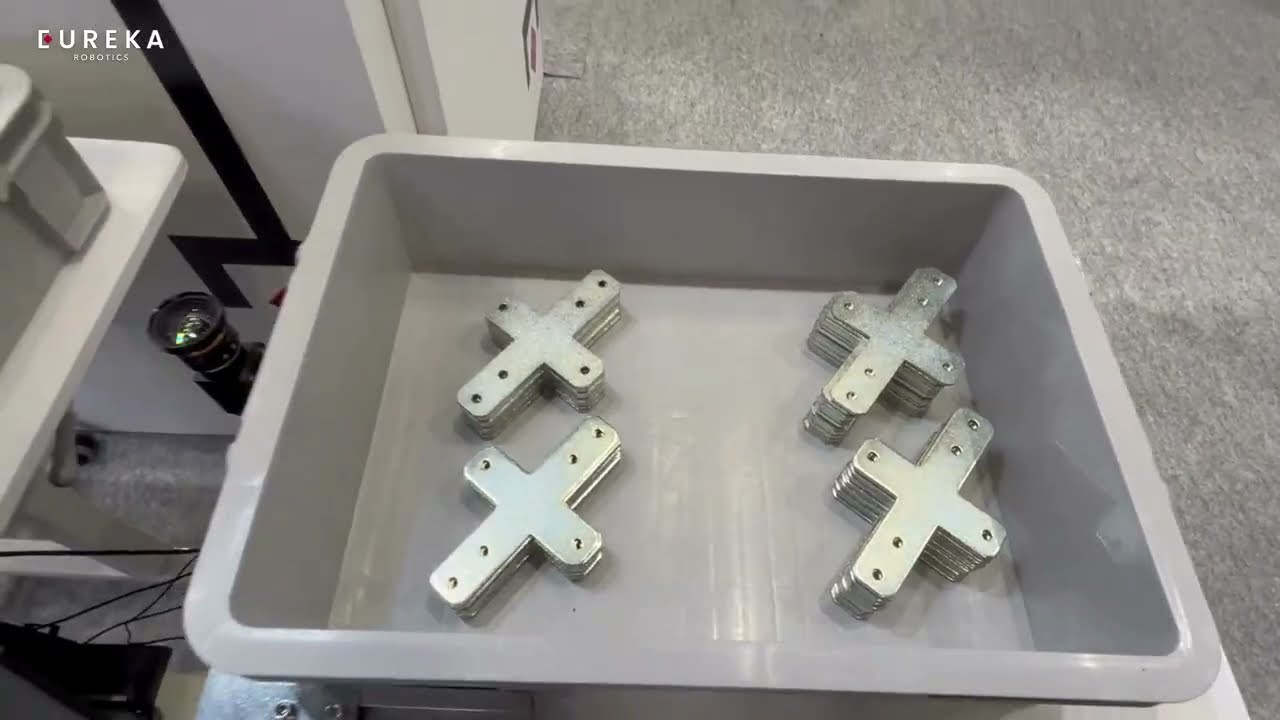
仕分けと積み付け
次工程に向けて仕分け・積み付け
主要ロボットメーカー
すべてに対応
ロボットプログラムから次のピッキング位置を要求すると、把持位置の情報が返されます。 すべての処理はEureka コントローラ上で実行されるため、クラウド接続やサブスクリプション契約は不要です。
主な対応ロボット

その他のロボットオープンAPI経由
私たちのビジョン
あらゆるロボットアームに、
プラグアンドプレイのビジョンを
従来のロボットビジョンシステムには、専門的な知識や個別のプログラミングが必要で、実際のピッキングを開始するまでに数か月にわたる調整を要することもありました。 Eureka Roboticsは、これを変革します。カメラを接続し、CADデータを読み込むだけで、さまざまなロボットアームがワークを認識し、自律的にピッキングできるようになります。
Eureka を開発した理由掲載メディア
お客様のワークで
認識・ピック可能かチェック
まずはアプリケーションの詳細をお知らせください。 ワークをお送りいただけましたら、受領から最短72時間以内にピック動画またはライブデモをご提供します。
- 01ピッキングテストのお申込み自動化を検討されている用途や、対象ワークについてお知らせください。
- 02ワークを発送各地域のオフィスまたはEureka Roboticsのパートナー企業にワークをお送りください。必要数量はアプリケーションにより異なります。
- 03最短72時間以内に動画をご返送受領から最短72時間以内に、実際のピッキング動作を撮影した動画、またはライブデモをご提供します。
原則無料です。発注書、NDA、初期費用は不要です。