メインコンテンツへ移動
◆ StereoPickの頭脳

Eurekaコントローラ

AIビジョンによる物体認識・位置姿勢推定・衝突を回避する動作計画・高精度キャリブレーション・クラウド不要のAI学習:データはすべて社内で管理
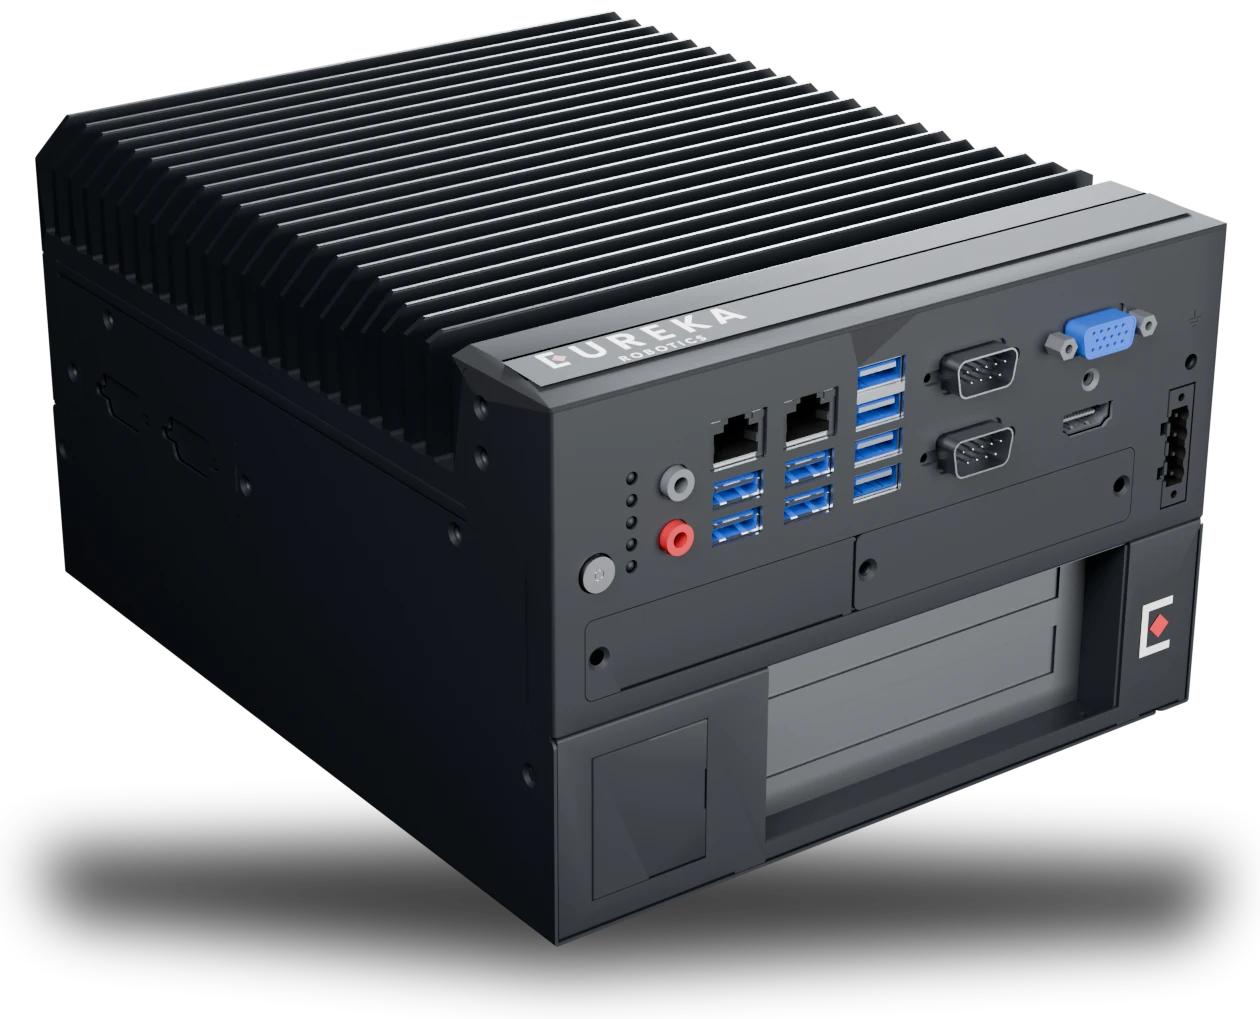
Eureka Controller
RTX 2000 Ada
AIビジョンと学習用の NVIDIA GPU
100%オフライン
CADとデータは工場の外に出ません
4プロトコル
EtherNet/IP、Modbus、gRPC、TCP/IP
ファンレス
IP40、−20〜50 °C、9〜36 VDC
01 実行する処理

ロボットシステムを統合制御

カメラから入力し、ロボットの動作を出力。3D画像からピックまでのすべての処理をコントローラで実行します。

01

AIビジョンによる物体認識・位置姿勢推定

バラ積みされたワークを個別に認識し、CADデータとの照合によって位置・姿勢を高精度に推定します。

02

衝突を回避する動作計画

容器の壁や周囲のワークとの干渉を回避し、最適な把持位置とロボットの動作経路を生成します。

03

高精度キャリブレーション

カメラとロボット間の位置関係を自動でキャリブレーションし、高精度な動作を実現します。

04

社内環境でのAI学習

AIモデルの学習はEurekaコントローラ上で実行。CADデータや画像データを外部に送信することなく、社内で安全に管理できます。

02 データはオンサイトに

クラウド不要。インターネット接続も不要。

AIモデルの学習からピッキングまで、すべてコントローラ上でオフラインで実行。CADファイルや技術ノウハウを社外に持ち出すことなく、安全に管理できます。

より高速な学習が必要な場合は、オプションでEurekaのセキュアな学習サーバも利用できます。
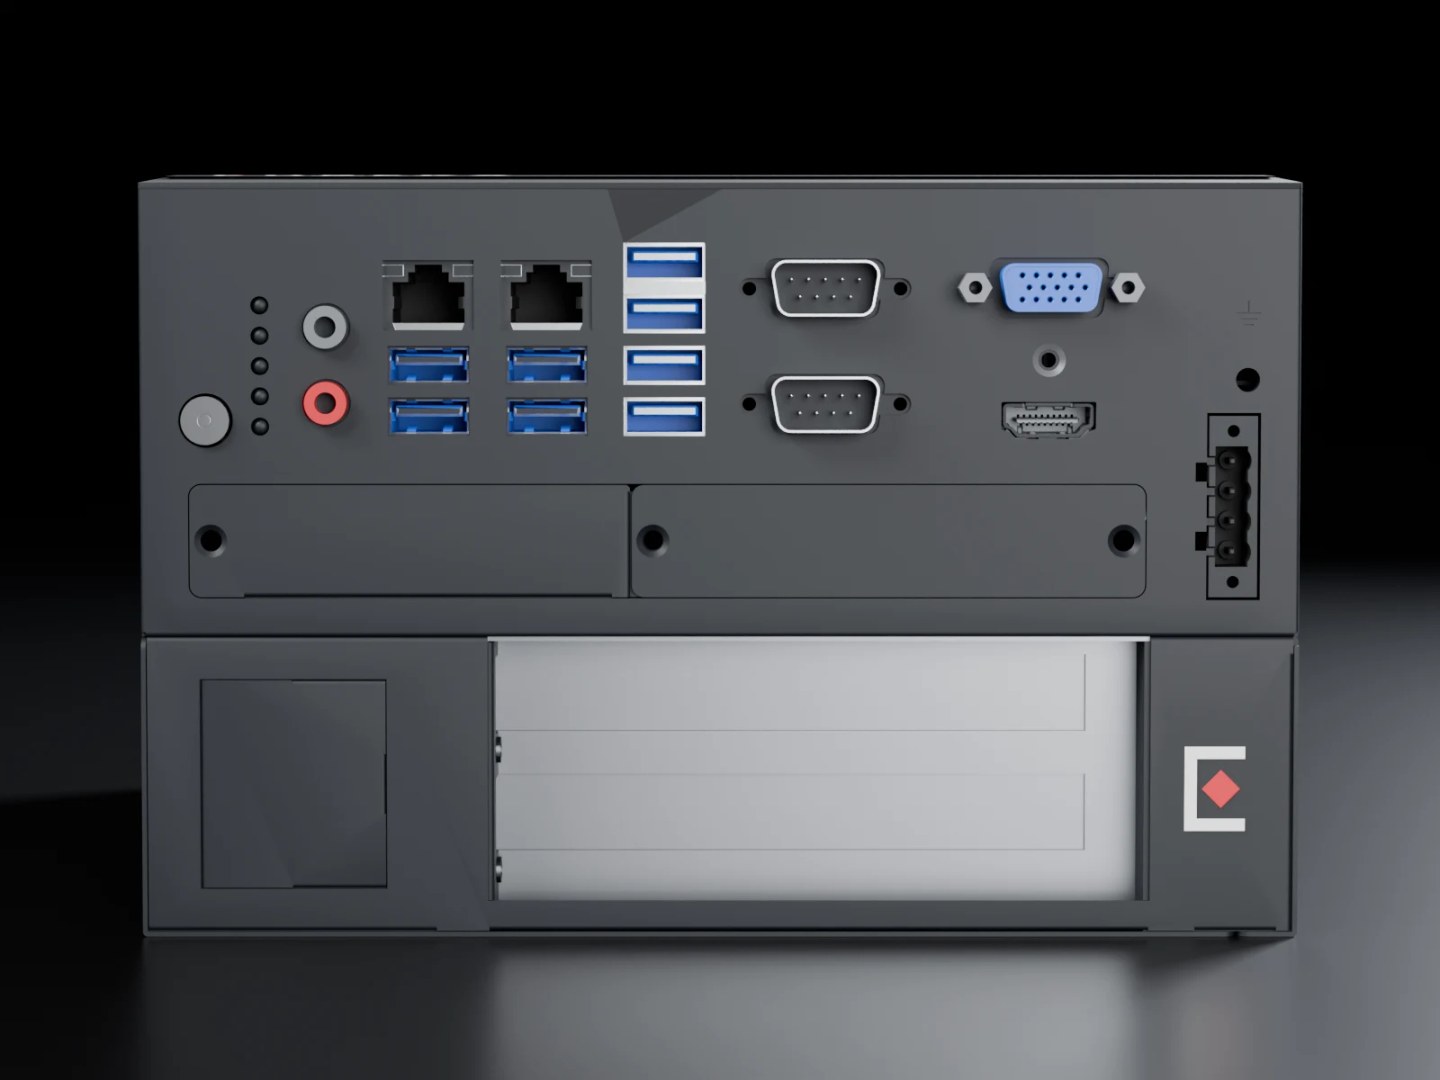
Front I/O panel of the Eureka Controller
03 仕様

Eurekaコントローラの仕様

ECO-ADV-3001 · ECO-ADV-3001-B

データシートをダウンロード
プロセッサ・メモリ
CPU
Intel Core i5-12500 (3001) · i5-14400 (3001-B)
GPU
NVIDIA RTX 2000 Ada
RAM · ストレージ
32 GB · 512 GB SSD
I/O・接続
イーサネット
2 × RJ45、10/100/1000 Mbps
USB
2 × USB 3.2 Gen2、6 × USB 3.2 Gen1
シリアル
2 × DB9、RS-232/422/485
映像出力
1 × HDMI、4 × miniDP
PCIe
x16 (GPU)、x4 (空き)
無線
Intel AC 9260 / Qualcomm QCNFA765
電源
入力
9〜36 VDC、ATX/AT
消費電力
標準130 W、最大205 W
環境
保護等級
IP40、ファンレス
動作温度
−20〜50 °C (風速0.7 m/s)
湿度
95% (40 °C)、結露なきこと
振動 · 衝撃
SSD 3 Grms、5〜500 Hz · SSD 20 G
機械仕様
外形寸法
235 × 192 × 127 mm
重量 · 設置
3.9 kg · 卓上または壁掛け
認証
CE/FCC Class A、CB/UL、CCC、BSMI

主要ロボットメーカー
すべてに対応

ロボットプログラムから次のピッキング位置を要求すると、把持位置の情報が返されます。 すべての処理はEureka コントローラ上で実行されるため、クラウド接続やサブスクリプション契約は不要です。
主な対応ロボット
その他のロボットオープンAPI経由

営業担当に相談

価格、システム構成、納期についてご相談ください。

インテグレータを探す

お近くのEureka認定システムインテグレータと連携し、ロボットシステム全体の構築・導入をサポートします。