メインコンテンツへ移動
◆ AI搭載の3Dビジョン

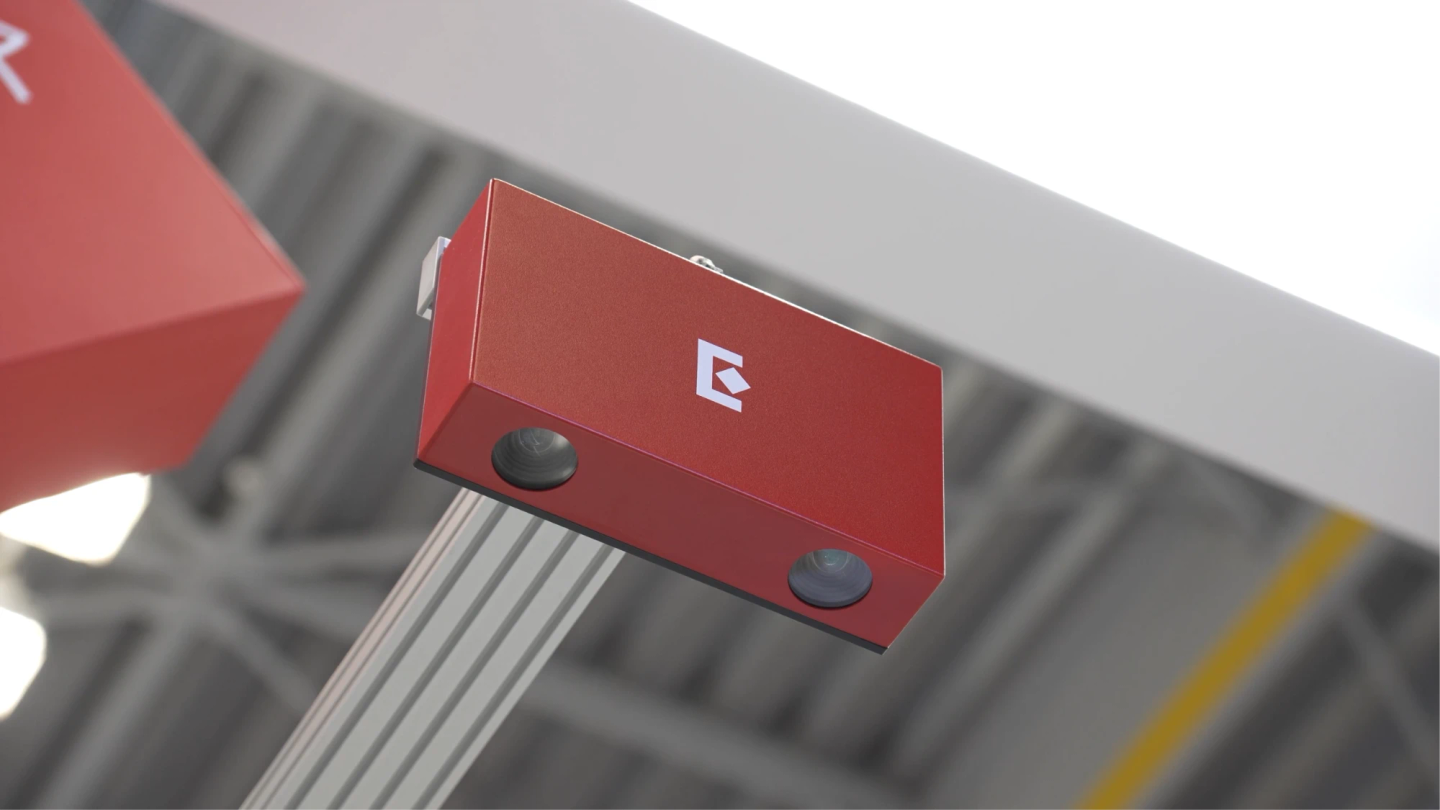
Eureka 3Dカメラ

3Dピッキング向けに設計されたAIステレオビジョンカメラ。製造現場の厳しい環境下でも、卓越した認識精度を実現します。
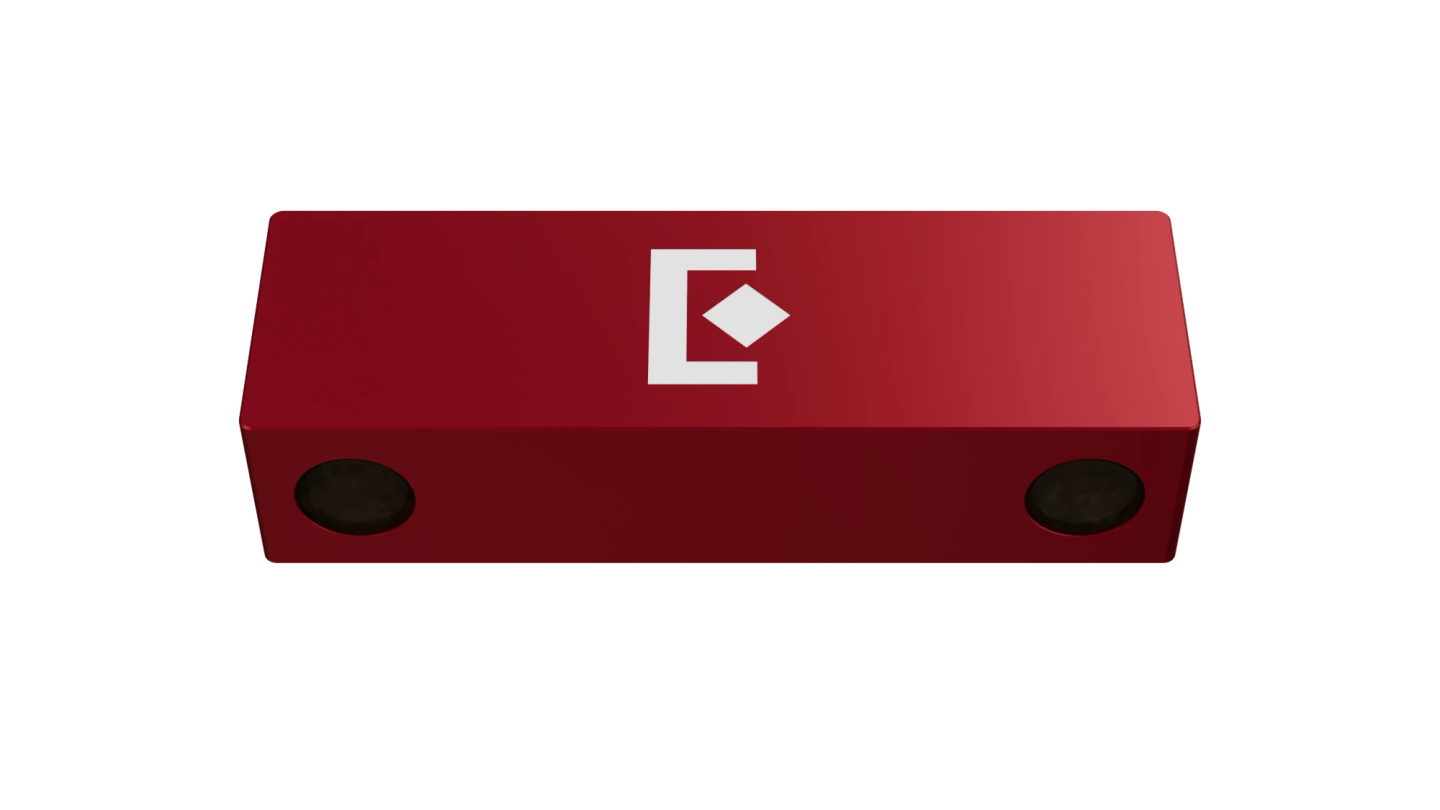
Eureka 3D Camera
99.5%
ピック信頼性
0.2秒
最短ビジョンサイクル
3,000万回以上
本番稼働での動作実績
01 AIステレオビジョン

AIによるワーク検出で
99.5%のピック信頼性

高解像度の3D点群データを活用し、AIが各ワークの形状や位置を高精度に認識。安定したワーク認識とピッキングを実現します。
  1. 1
    光沢・半透明のワークに対応
    光沢のある金属部品や、光を透過する樹脂部品にも対応します。
  2. 2
    ワークの重なりや容器の隅にも対応
    ワーク同士が重なっている場合や、容器の隅にある状態でも認識できます。
  3. 3
    CADデータと実物の形状差にも対応
    際のワーク形状がCADデータと完全に一致しない場合でも、認識できます。
1.6 MP
グローバルシャッター、最大1440×1080
レーザー不要
パッシブ方式のAIステレオ
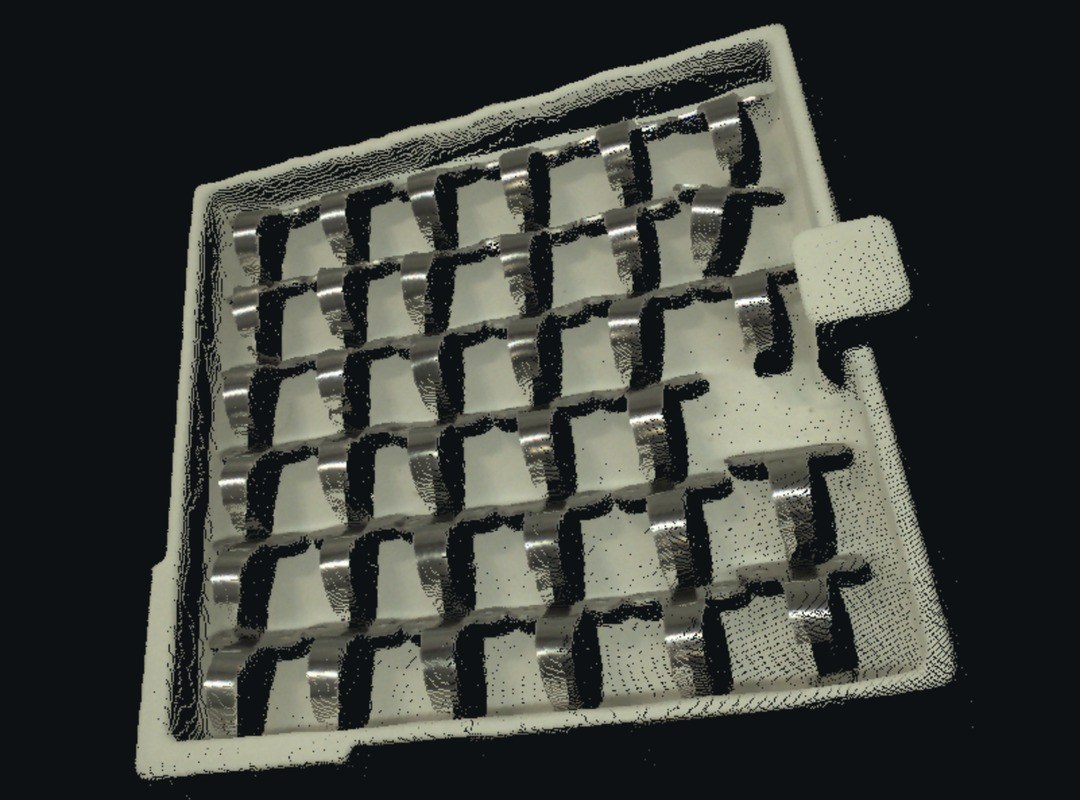
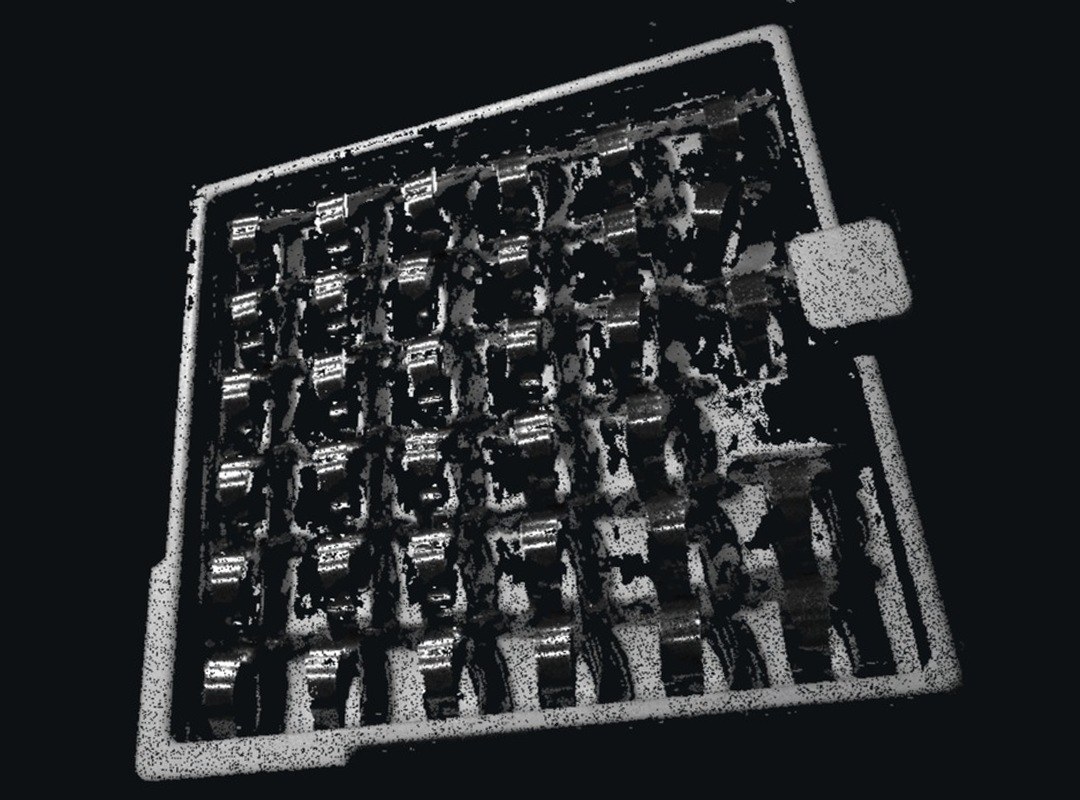
構造化光カメラで撮影した光沢のある金属クリップのトレイの点群。反射面のデータが欠落している
Eureka 3Dカメラで撮影した同じトレイの点群。光沢のあるクリップの表面まで欠けずに取得できている
構造化光方式Eureka AIステレオビジョン
同じトレーに入った光沢のある金属クリップを比較。反射の強い表面では、パターン投影方式では点群データに欠落が生じますが、Eureka AI Stereo Visionでは点群データを取得できます。
0.2秒
最短ビジョンサイクル
0秒
ロボット動作と並行処理した場合の実効ビジョンサイクル
02 ソフトウェア

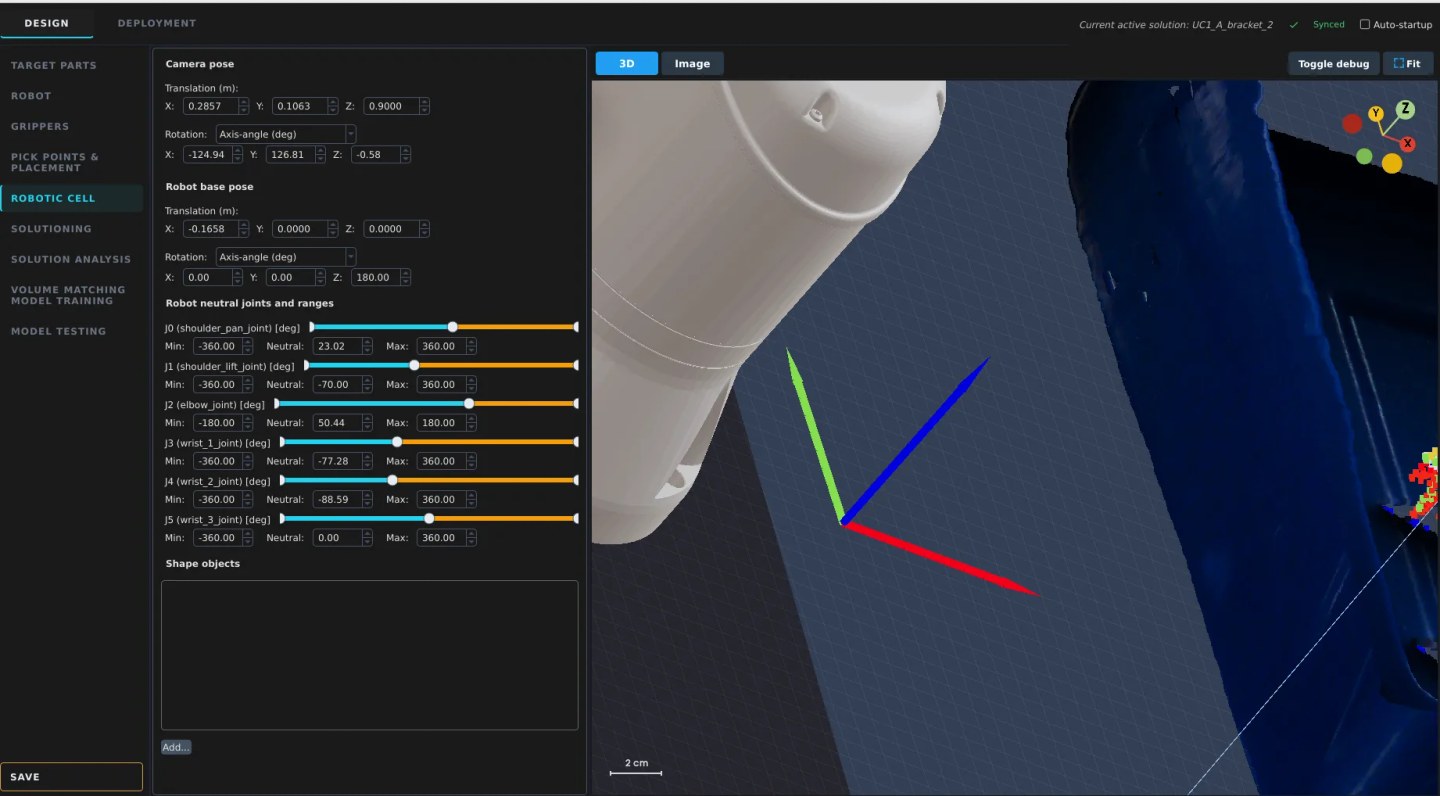
StereoPick で3Dビジョンセルをプログラム

3Dピッキングアプリケーション向けの直感的なソフトウェア

StereoPick を見る
StereoPick robotic cell setup
03 モデルと仕様
推奨設置距離
300〜600 mm
最短視野範囲
210 × 188 mm
最長視野範囲
448 × 376 mm
横方向分解能
0.17〜0.35 mm/px
想定深度誤差(計算値)
0.26〜1.04 mm
基線長
120 mm
サイズ (L × D × H) · 重量
160 × 65 × 43 mm · 0.6 kg
モデル
近距離
ECA-S-3001
中距離
ECA-M-3002
長距離
ECA-L-3002
推奨設置距離300〜600 mm600〜1200 mm1200〜4000 mm
最短視野範囲210 × 188 mm454 × 374 mm917 × 746 mm
最長視野範囲448 × 376 mm918 × 749 mm3186 × 2486 mm
横方向分解能0.17〜0.35 mm/px0.35〜0.69 mm/px0.69〜2.3 mm/px
想定深度誤差(計算値)0.26〜1.04 mm0.80〜3.18 mm3.18〜35.38 mm
基線長120 mm156 mm156 mm
サイズ (L × D × H) · 重量160 × 65 × 43 mm · 0.6 kg200 × 65 × 45 mm · 0.9 kg200 × 65 × 45 mm · 0.9 kg
全モデル共通
センサ
CMOS カラー、1.6 MP、グローバルシャッター
解像度 · 撮像時間
最大 1440 × 1080 · 標準 0.1〜1.2秒
深度
AI ステレオマッチング、パッシブ方式(レーザー不要)
出力
カラー画像、深度マップ、点群、ステレオペア
インターフェース · 電源
GigE Vision、M12 Xコード · PoE 802.3af、最大15 W
I/O · トリガー
M12 8ピン:入力1、出力1、GPIO 2 · ソフトウェア、ハードウェア
使用環境
0〜50 °C · IP55(試験予定)
同梱品
取付ブラケット、キャリブレーションセット、5 m M12–RJ45 ケーブル
データシートをダウンロード
Fanuc, ABB, Universal Robots, AUBO に標準対応 · オープン API全モデル:固定設置・ロボット搭載に対応PoEケーブル1本:電源供給とデータ通信に対応
04 取り付け

コンテナ上方にも、ロボット手首にも取り付け可能

アルミフレームでビンの上方に固定したEureka 3Dカメラ
固定設置

コンテナ上方

  • ロボットの動作中に撮像するため、画像認識によるサイクルタイムの増加なし
  • 1回の撮像でコンテナ全体をカバー
  • ロボットアームへのカメラケーブルの配線が不要
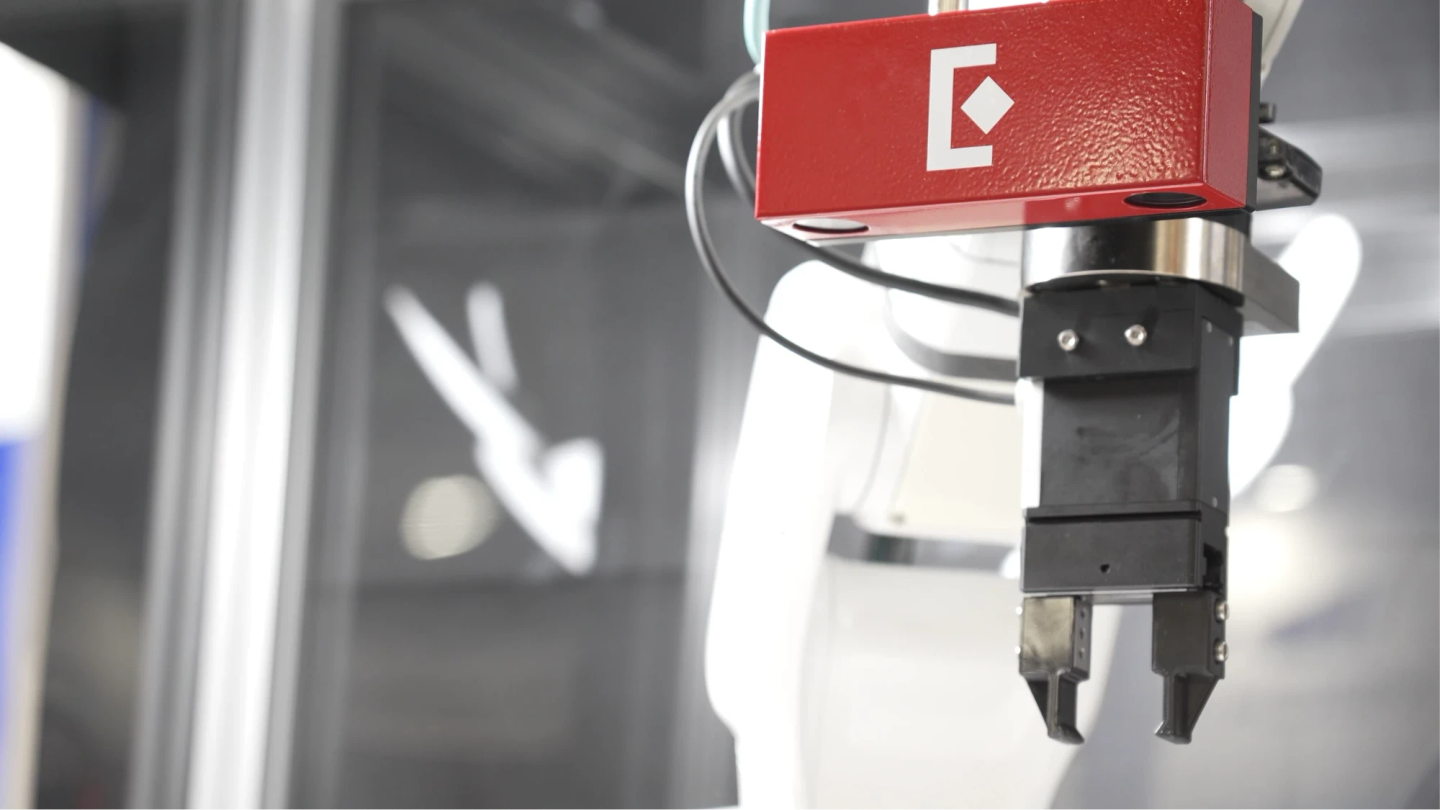
グリッパーの上でロボットの手首に取り付けたEureka 3Dカメラ
ロボット搭載

ロボットハンドに搭載

  • 近接撮像でより高精度に認識
  • 複数の角度からワークを撮像し、より多くのピック候補を検出
  • 撮像中はロボットが一時停止
模様や凹凸の少ないワークにも対応

オプションのパターン投影機を追加することで、ステレオカメラによる画像の対応点検出を可能にします。レーザは使用しません。

主要ロボットメーカー
すべてに対応

ロボットプログラムから次のピッキング位置を要求すると、把持位置の情報が返されます。 すべての処理はEureka コントローラ上で実行されるため、クラウド接続やサブスクリプション契約は不要です。
主な対応ロボット
その他のロボットオープンAPI経由
05 比較

AIステレオと他の3D方式の比較

深度の算出方法
AIステレオ
2枚の画像を AI でマッチング
構造化光
投影した光パターン
ToF方式
照射光の飛行時間
光沢のあるワーク
AIステレオ
安定して対応
構造化光
反射光でデータが欠損
ToF方式
反射で深度が歪む
透明なワーク
AIステレオ
現状は一部対応、アップデートで改善中
構造化光
パターンが散乱
ToF方式
光が透過
つや消し・不透明なワーク
AIステレオ
ほとんどのピッキングに十分な精度
構造化光
最高精度(サブmm)
ToF方式
深度の詳細度が低い
経時的な性能向上
AIステレオ
対応。ソフトウェアアップデートでAIモデルが改善
構造化光
光学系で固定
ToF方式
センサで固定
AIステレオ
構造化光
ToF方式
深度の算出方法2枚の画像を AI でマッチング投影した光パターン照射光の飛行時間
光沢のあるワーク安定して対応反射光でデータが欠損反射で深度が歪む
透明なワーク現状は一部対応、アップデートで改善中パターンが散乱光が透過
つや消し・不透明なワークほとんどのピッキングに十分な精度最高精度(サブmm)深度の詳細度が低い
経時的な性能向上対応。ソフトウェアアップデートでAIモデルが改善光学系で固定センサで固定

営業担当に相談

価格、システム構成、納期についてご相談ください。

インテグレータを探す

お近くのEureka認定システムインテグレータと連携し、ロボットシステム全体の構築・導入をサポートします。